
Boston Dynamics 砍掉 Atlas 的一根手指,還稱之為進步
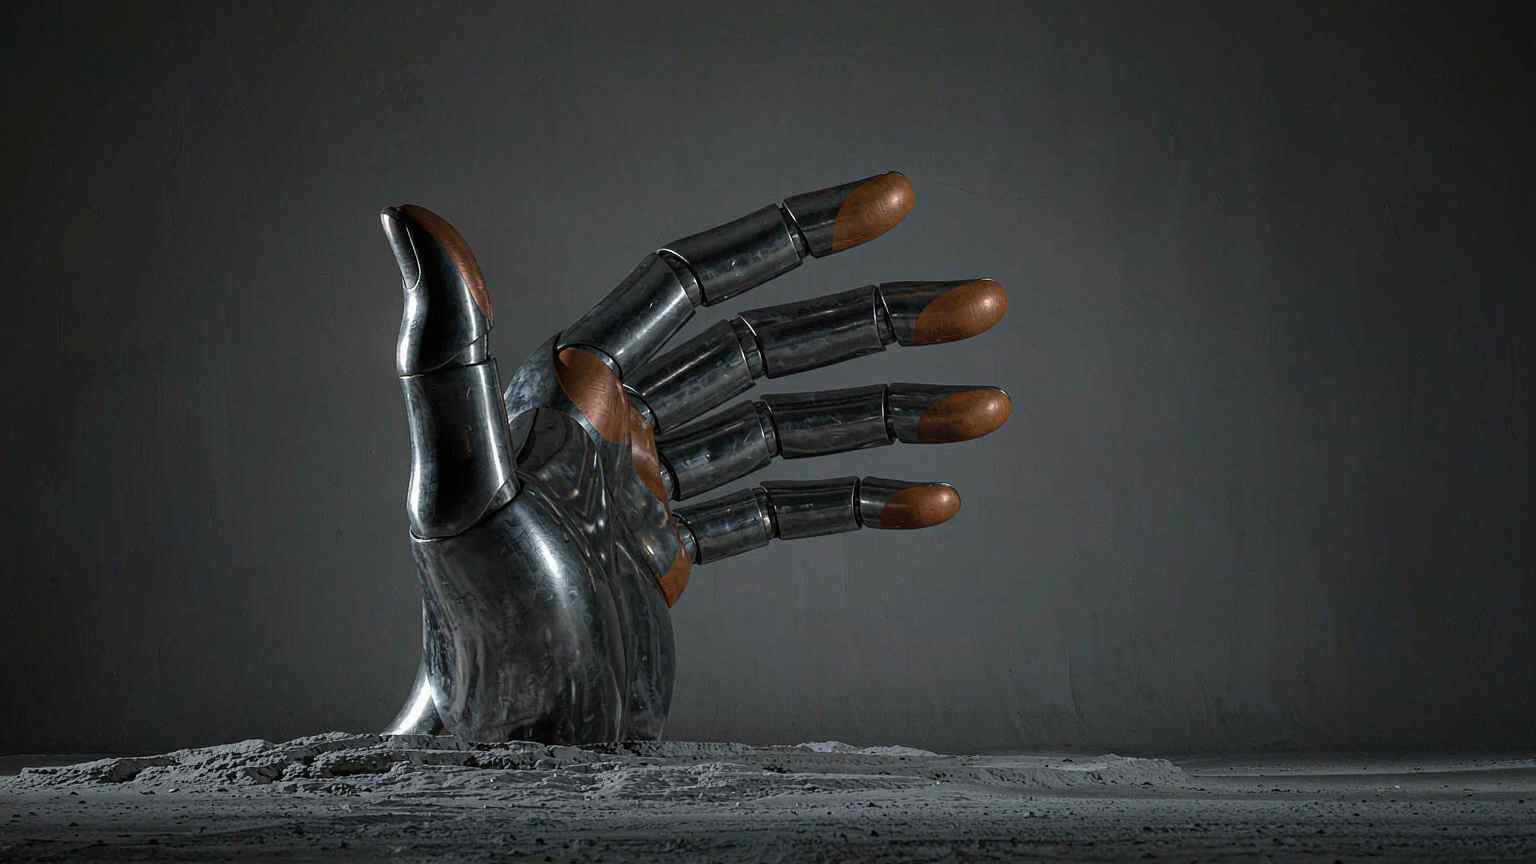
Boston Dynamics 在 10 月 1 日發表了 Atlas 的新手部。它有四根手指、沒有小指,具備 13 個自由度,比前一代夾爪的七個更多。設計重點是能在工廠中存活,並且便宜到能一次生產十萬個,而不是看起來像人類的手。
這個取捨正是重點。人形機器人製造商花了多年追逐擬人化的手,結果往往是一種精密脆弱、昂貴且難以維修的機構。Boston Dynamics 走的是相反的路。
少掉的那根手指是怎麼來的
放棄小指的決定並不是因為成本而妥協,而是來自一次實驗。技術長 Zack Jackowski 要求團隊成員把小指用膠帶綁在無名指上,這樣過一天。結論是,第五根手指並不值得它的存在。
這個結論背後的算術很簡單。Boston Dynamics 機器人行為總監 Alberto Rodriguez 表示,目前許多手部設計都犧牲了可靠性與可製造性。五根手指的手會多出三個自由度、更多致動器、更大的體積、更高的成本,以及更多可能的故障點。對於一台必須在工廠現場反覆維護與運作的機器來說,這是不划算的交易。
實際出貨的手則讓拇指擁有四個自由度,其餘三根手指各有三個。這樣的分工可以支援:能讓小零件貼著拇指滑動的捏握、仍能讓物件移動的三指握持,以及環握工具握把時留出一根手指去扣扳機。手指還能張開分岔,公司表示,結合強化學習,這可能解鎖遠超人類手部的靈巧度。
致動器裝在關節裡,沒有任何東西跨過關節
機械設計採用直接驅動:全機只有一種致動器,每個都安裝在關節內,沒有任何肌腱或纜線跨越關節之間。致動器是封閉式的,傳動機構具備可反向驅動(backdrivable)的特性,因此突發的外力能讓關節移動,而不是把齒輪箱打壞。
這個選擇有兩項回報。第一是耐用與維修更簡單,這對物流與製造現場的部署很重要——一隻得送回實驗室的手,就是一隻沒有在工作的手。第二是本體感覺(proprioception)。可反向驅動的關節能透過關節本身回報接觸力,因此控制器不必完全依賴視覺或另加一層感測皮膚,就能得知自己碰到了什麼。
指尖與手掌上仍有觸覺感測器。它們監測接觸力,協助控制器依物件的形狀與材質調整抓取方式。這樣的組合是刻意的:本體感覺估算手的位置,觸覺回饋則回報手與零件接觸面上的狀況。
負載能力與工具清單
Boston Dynamics 表示,整體 Atlas 平台的額定瞬時負載為 110 磅,持續負載為 66 磅。新手部能握住裝滿東西、重逾 100 磅的迷你冰箱。這些是官方公布的性能數據,而非在任何情境下安全運作的普遍保證。
工具清單最能看出它的工業意圖。這隻手被設計成能握住電鑽、電動扭矩起子、砂輪機、釘槍與焊槍的握把,並在握持的同時操作扳機。在示範影片中,Atlas 把鑽頭裝進夾頭、在木頭上鑽孔、用指尖轉動小螺帽、旋轉細木棍,還能在同一手掌中同時把玩兩顆高爾夫球。
說法的轉變在於公司如何描述這項改變。前一代的手是為了抓取各式各樣的物件而設計;新的一隻則是為了操作它們。在掌中重新調整物件方向同時保持控制,比穩定握住它更難,而這正是「能搬動零件的機器」與「會使用工具的機器」之間的差別。
模擬就是量產計畫
Boston Dynamics 對於這個機構為何長成這樣,說明得異常清楚。在同一支影片中,工程師列出模擬器必須做對的三件事,在軟體中訓練出來的控制策略才值得放到實體上運行:連桿與關節的幾何、摩擦、扭矩與背隙的動力學,以及手指接觸零件時的接觸行為。
團隊表示,他們從兩個方向同時對齊:改變手的設計讓它更容易被模擬,而不是只調整模擬器讓它美化手的表現。這和單純展示機器人使用電鑽是不同的說法。一隻能被乾淨建模的手,是學習系統可以整夜練習的手。一隻充滿纜線伸長與肌腱鬆弛的手,只能在實體機器人上一次一次慢慢教。
這項發表沒說的事
沒有第三方效能數據、沒有價格,也沒有商用上市日期。這些示範都是受控任務,並非公布的週期時間、良率或實際服役中的手部數量。
部署時程更遠。如今完全持有 Boston Dynamics 的現代汽車集團(Hyundai Motor Group)表示,計畫在 2028 年前量產 Atlas,其中喬治亞州 Hyundai Motor Group Metaplant America 的零件揀選(parts sequencing)目標訂在該年,更廣泛的零件組裝角色則放眼 2030 年。汽車相關工作的訓練則與同一地點的 Robotics Metaplant Application Center 掛鉤。這兩個日期都不是這隻手的量產起始日。
真正重新定義整篇發表的是量產目標。公司以年產最高 10 萬個為目標。以這種規模、單一致動器類型與封閉式關節打造的手,更接近零組件事業,而不是研究原型;可替換模組的單位經濟效益,和量身訂製的機構截然不同。如果工廠現場有根手指壞了,關鍵問題是它多快能換掉、這個零件多少錢,而不是它有多像人類的手指。
較簡單的設計還有數據上的理由。來自人類示範的訓練資料,更容易遷移到接近人類形態的手上,而公司表示這隻手正是如此。手指能張開分岔、拇指能對掌,整體尺寸接近一隻大的人類手掌。它捨棄的是那些讓機器人在影片中看起來很熟悉、卻對抓取毫無幫助的外觀特徵。
這隻手也正好投入一場關於機器人手部用途的熱烈辯論。有些實驗室主張,唯有貼合人類解剖結構,才能利用龐大的人類影片與示範資料庫。另一方則認為,針對工廠實際使用的特定工具最佳化的手,會勝過通用型的仿製品。Boston Dynamics 實際上押注在第二種立場,而且是用一個實體實驗——把手指綁在一起——而不是用基準測試來下這個注。
這次揭露真正改變的是量產上的論證。一隻四指、單一致動器類型、封裝式關節,且幾何能被乾淨模擬的手,是在賭強化學習能填補少了小指所產生的技能落差。公司表示,它預期這隻手在可預見的未來足以完成所有必要工作。這個預期是否成立,將由工廠來決定,任何發表貼文都無法代替他們給出答案。