
Boston Dynamics schnitt Atlas einen Finger ab und nannte es Fortschritt
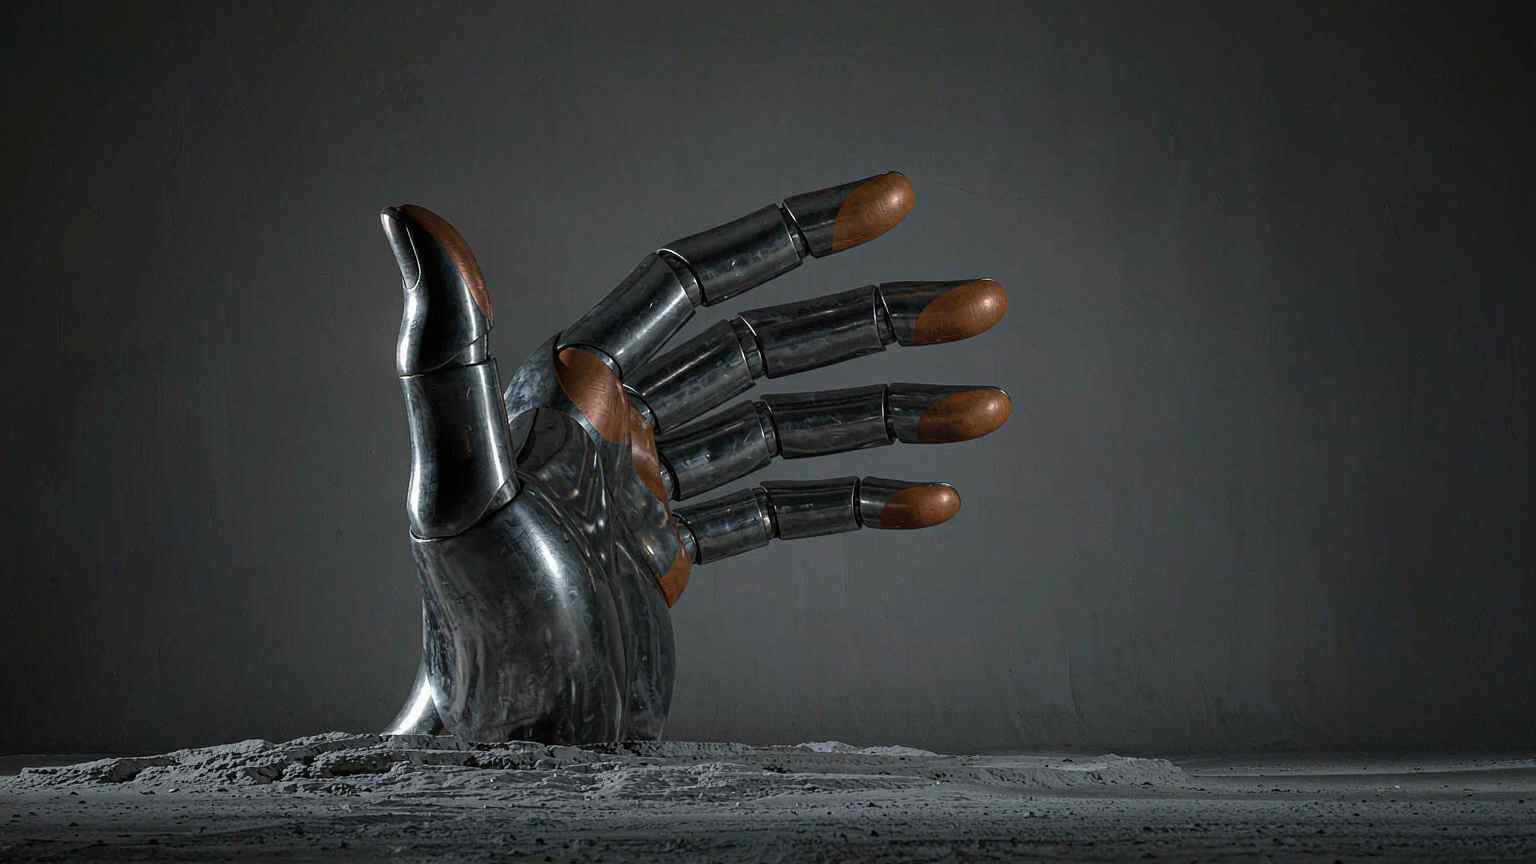
Boston Dynamics veröffentlichte am 1. Oktober eine neue Hand für Atlas. Sie hat vier Finger, keinen kleinen Finger und 13 Freiheitsgrade statt sieben beim vorherigen Greifer. Die Designvorgabe war, eine Fabrik zu überleben und günstig genug zu sein, um in Hunderttausender-Stückzahl gebaut zu werden, statt wie eine menschliche Hand auszusehen.
Dieser Kompromiss ist die eigentliche Geschichte. Hersteller von Humanoiden haben jahrelang menschenähnlichen Händen nachgejagt, und das Ergebnis war oft ein Mechanismus, der empfindlich, teuer und schwer zu reparieren ist. Boston Dynamics ging den entgegengesetzten Weg.
Woher der fehlende Finger kam
Die Entscheidung, den kleinen Finger wegzulassen, war kein Kostenkompromiss. Sie entstand aus einem Experiment. Der Chief Technology Officer Zack Jackowski bat Teammitglieder, ihre kleinen Finger mit Klebeband an die Ringfinger zu kleben und einen Tag so zu verbringen. Die Schlussfolgerung war, dass der fünfte Finger seinen Nutzen nicht rechtfertigte.
Die Arithmetik hinter dieser Schlussfolgerung ist einfach. Viele der aktuellen Handdesigns opfern Zuverlässigkeit und Fertigbarkeit, so Alberto Rodriguez, Director of Robot Behavior bei Boston Dynamics. Eine Hand mit fünf Fingern fügt drei weitere Freiheitsgrade, mehr Aktoren, mehr Größe, mehr Kosten und mehr mögliche Ausfallpunkte hinzu. Für eine Maschine, die in einer Fabrikhalle wiederholt gewartet und betrieben werden muss, ist das ein schlechtes Geschäft.
Die ausgelieferte Hand gibt stattdessen dem Daumen vier Freiheitsgrade und jedem der anderen drei Finger drei. Diese Aufteilung unterstützt einen Pinzettengriff, der ein kleines Teil gegen den Daumen gleiten lassen kann, einen Drei-Finger-Griff, der das Objekt noch bewegen lässt, und ein Umschließen eines Werkzeuggriffs, das einen Finger frei lässt, um einen Auslöser zu drücken. Die Finger können sich auch spreizen, was laut Unternehmen in Kombination mit bestärkendem Lernen Geschicklichkeit ermöglichen könnte, die weit über das hinausgeht, was eine menschliche Hand schafft.
Aktoren in den Gelenken – und nichts, das sie quert
Der mechanische Ansatz ist Direktantrieb: ein einziger Aktorentyp durchgängig, jeweils im Gelenk montiert, ohne Sehnen oder Kabel, die zwischen Gelenken verlaufen. Die Aktoren sind gekapselt, und die Getriebe sind rückwärts antreibbar, sodass eine unerwartete Kraft ein Gelenk bewegen kann, statt ein Getriebe zu zerstören.
Diese Wahl hat zwei Vorteile. Der erste ist Robustheit und einfachere Reparatur, was für Logistik- und Fertigungseinsätze zählt, in denen eine Hand, die ins Labor zurückgeschickt werden muss, eine Hand ist, die nicht arbeitet. Der zweite ist Propriozeption. Ein rückwärts antreibbares Gelenk kann Kontaktkraft über das Gelenk selbst melden, sodass die Steuerung etwas darüber lernt, was sie berührt hat, ohne sich vollständig auf Vision oder eine separate Sensorhaut zu verlassen.
Tastsensoren sind weiterhin vorhanden, an den Fingerspitzen und der Handfläche. Sie überwachen Kontaktkräfte und helfen der Steuerung, einen Griff an Form und Material eines Objekts anzupassen. Die Kombination ist bewusst: Propriozeption schätzt ab, wo die Hand ist, und taktiles Feedback meldet, was an der Schnittstelle zwischen Hand und Teil passiert.
Die Nutzlast und die Werkzeugliste
Boston Dynamics gibt an, dass die breitere Atlas-Plattform für eine momentane Nutzlast von 110 Pfund und eine Dauerlast von 66 Pfund ausgelegt ist. Die neue Hand kann einen beladenen Mini-Kühlschrank mit einem Gewicht von mehr als 100 Pfund halten. Das sind angegebene Fähigkeiten und keine allgemeine Garantie für sicheren Betrieb in jeder Umgebung.
Die Werkzeugliste zeigt die industrielle Absicht. Die Hand ist dafür ausgelegt, die Griffe von Bohrmaschinen, elektrischen Drehmomentschraubern, Schleifern, Nagelpistolen und Schweißbrennern zu greifen und dabei deren Auslöser zu bedienen. Im Demonstrationsvideo setzt Atlas einen Bohrer in ein Bohrfutter ein, bohrt ein Loch in Holz, dreht eine kleine Mutter mit den Fingerspitzen, rotiert dünne Stäbe und handhabt zwei Golfbälle gleichzeitig in einer Handfläche.
Die Verschiebung der Rahmung zeigt sich darin, wie das Unternehmen die Änderung beschreibt. Die vorherige Hand war dafür ausgelegt, eine große Vielfalt von Objekten zu greifen. Die neue ist dafür ausgelegt, sie zu manipulieren. Ein Objekt in der Handfläche neu auszurichten und dabei die Kontrolle zu behalten, ist eine schwierigere Aufgabe, als es stabil zu halten, und es ist der Unterschied zwischen einer Maschine, die ein Teil bewegen kann, und einer, die ein Werkzeug benutzen kann.
Simulation ist der Produktionsplan
Boston Dynamics ist ungewöhnlich klar darüber, warum der Mechanismus so aussieht, wie er aussieht. Im selben Video nennen Ingenieure drei Dinge, die ein Simulator richtig hinbekommen muss, bevor eine in Software trainierte Policy es wert ist, auf Metall laufen gelassen zu werden: die Geometrie von Gliedern und Gelenken, die Dynamik von Reibung, Drehmoment und Spiel sowie das Kontaktverhalten, wenn ein Finger auf ein Teil trifft.
Das Team sagt, es habe die Passung von beiden Richtungen aus bearbeitet und die Hand verändert, damit sie simuliert werden kann, statt nur den Simulator so lange zu tunen, bis er der Hand schmeichelte. Das ist eine andere Behauptung als zu zeigen, wie ein Roboter eine Bohrmaschine benutzt. Eine Hand, die sauber modelliert werden kann, ist eine Hand, auf der ein Lernsystem über Nacht üben kann. Eine Hand voller Kabeldehnung und schlaffer Sehnen muss am physischen Roboter beigebracht werden, ein langsamer Griff nach dem anderen.
Was die Ankündigung nicht sagt
Es gibt keine unabhängigen Leistungsdaten, keine Preisangabe und kein Datum für die kommerzielle Verfügbarkeit. Die Demonstrationen sind kontrollierte Aufgaben, keine veröffentlichte Taktzeit, Ausbeute oder Anzahl der im Einsatz befindlichen Hände.
Der Zeitplan für den Einsatz liegt weiter in der Zukunft. Hyundai Motor Group, der Boston Dynamics inzwischen vollständig besitzt, hat erklärt, Atlas bis 2028 in Massenproduktion fertigen zu wollen, wobei die Teile-Sequenzierung im Hyundai Motor Group Metaplant America in Georgia für dieses Jahr anvisiert wird und eine breitere Rolle in der Teilemontage für 2030 angestrebt wird. Das Training für Automobilarbeiten ist an ein Robotics Metaplant Application Center am selben Standort geknüpft. Keines der beiden Daten ist ein Produktionsstart für diese Hand.
Das Fertigungsziel ist der Teil, der die gesamte Ankündigung neu rahmt. Das Unternehmen strebt bis zu 100.000 Einheiten pro Jahr an. Eine Hand, die in dieser Stückzahl mit einem einzigen Aktorentyp und gekapselten Gelenken gebaut wird, ist eher ein Komponentengeschäft als ein Forschungsprototyp, und die Stückökonomie eines austauschbaren Moduls unterscheidet sich von der eines maßgeschneiderten Mechanismus. Wenn ein Finger in einer Fabrikhalle ausfällt, ist die relevante Frage, wie schnell er getauscht werden kann und wie viel das Teil kostet, nicht, wie sehr er einem menschlichen Finger ähnelt.
Es gibt auch ein Datenargument für das einfachere Design. Trainingsdaten aus menschlichen Demonstrationen lassen sich leichter auf eine Hand übertragen, die nahe am menschlichen Formfaktor bleibt, und das Unternehmen sagt, dass diese das tut. Die Finger spreizen sich, der Daumen opponiert, und die Gesamtgröße kommt an eine große menschliche Hand heran. Was sie weglässt, sind die kosmetischen Merkmale, die einen Roboter in einem Video vertraut aussehen lassen, aber nichts zu einem Griff beitragen.
Die Hand kommt zudem in eine laufende Debatte darüber, wofür eine Roboterhand da ist. Manche Labore argumentieren, dass die Nachbildung der menschlichen Anatomie der einzige Weg sei, den enormen Korpus menschlicher Videos und Demonstrationsdaten zu nutzen. Andere argumentieren, dass eine für die spezifischen Werkzeuge einer Fabrik optimierte Hand eine Allzweckkopie übertreffen werde. Boston Dynamics hat faktisch auf die zweite Position gewettet, und zwar mit einem physischen Experiment – dem Zusammenkleben von Fingern – statt mit einem Benchmark.
Was die Offenlegung ändert, ist das Fertigungsargument. Eine vierfingrige Hand mit einem einzigen Aktorentyp, gekapselten Gelenken und einer Geometrie, die sauber simuliert werden kann, ist eine Wette darauf, dass bestärkendes Lernen die Fähigkeitslücke schließt, die der fehlende kleine Finger öffnet. Das Unternehmen sagt, es erwarte, dass die Hand alles könne, was für den absehbaren Horizont nötig ist. Ob das Bestand hat, wird eine Fabrik klären, und kein Ankündigungsbeitrag kann das für sie tun.
Verwandte Artikel
JetBrains packt einen Agent-Orchestrator in jede IDE, die es ausliefert
JetBrains konkurriert nicht über Modellqualität. Es konkurriert um die Ebene, auf der Agents gestartet und überprüft werden.
KI-Produktfotografie wird zum Template-Geschäft
Die unbequeme Frage bei KI-Produktbildern ist nicht, ob sie gut aussehen, sondern ob sie noch das Produkt zeigen, das verkauft wird.
Spira Maxima überspringt den Clip und liefert das ganze Video
Die Generierung wurde billig. Das Fertigstellen blieb manuell. Diese Lücke ist der Markt, auf den Spira Maxima zielt.
Cloudflare liefert ein 27B-Entscheidungsmodell aus, das Jev bei dessen eigener Aufgabe schlägt
Manche Modellaufrufe sollten eine Zahl zurückgeben, keinen Absatz. Rund um diese Idee entsteht eine Kategorie.