
Boston Dynamics ha tagliato un dito ad Atlas e l'ha chiamato progresso
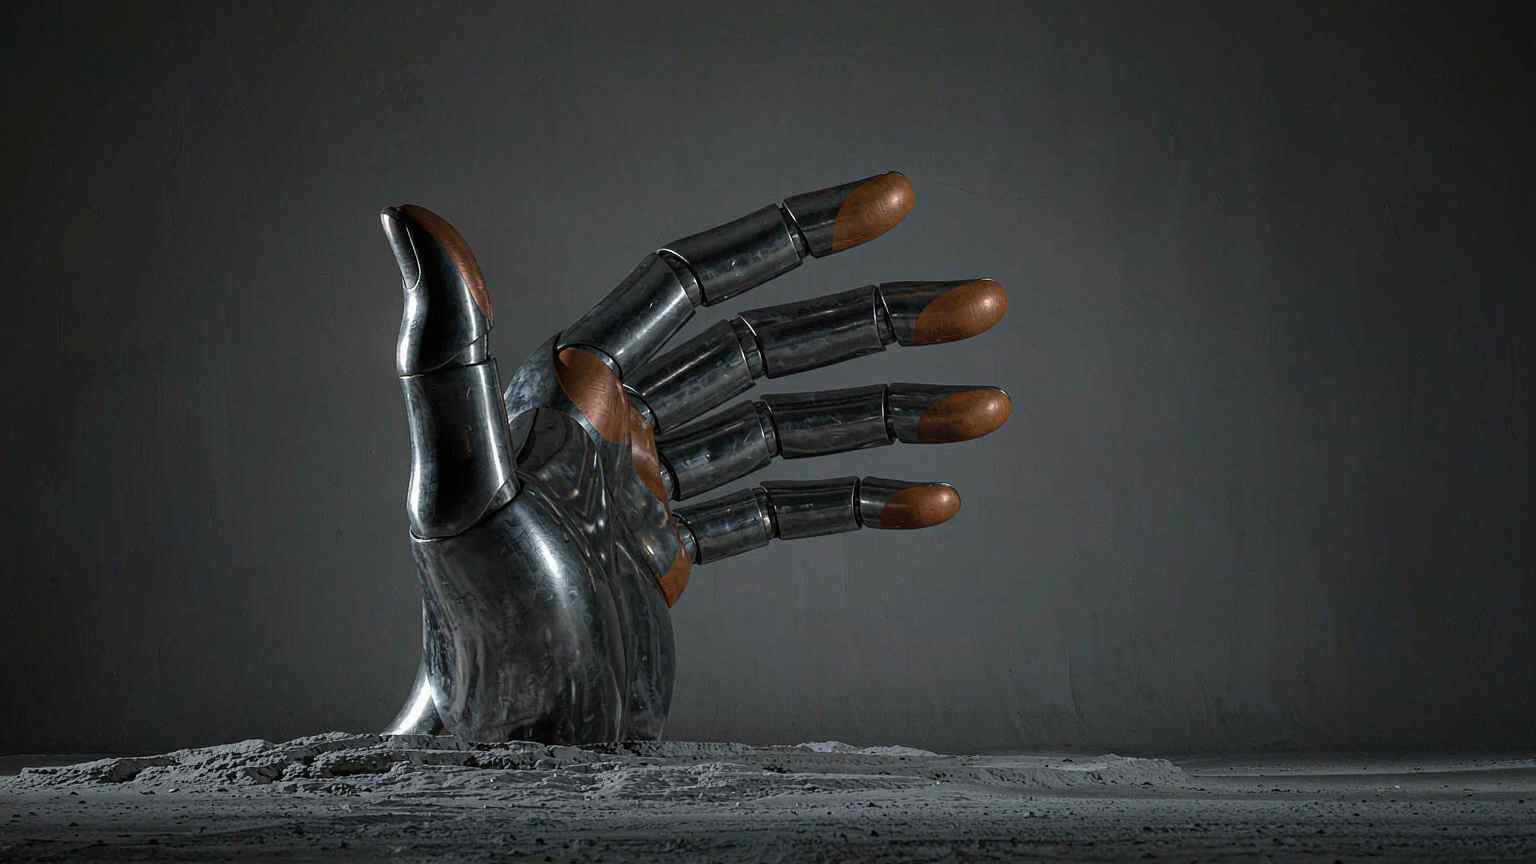
Boston Dynamics ha pubblicato una nuova mano per Atlas il 1° ottobre. Ha quattro dita, nessun mignolo e 13 gradi di libertà, rispetto ai sette del precedente gripper. Il brief di progettazione era quello di sopravvivere in una fabbrica ed essere abbastanza economica da produrre in centinaia di migliaia di unità, piuttosto che sembrare una mano umana.
Questo compromesso è la storia. I produttori di robot umanoidi hanno passato anni a inseguire mani antropomorfe, e il risultato è stato spesso un meccanismo delicato, costoso e difficile da riparare. Boston Dynamics ha preso la direzione opposta.
Da dove viene il dito mancante
La decisione di eliminare il mignolo non è stata un compromesso imposto dai costi. È nata da un esperimento. Il direttore tecnologico Zack Jackowski ha chiesto ai membri del team di fissare con del nastro adesivo i mignoli agli anulari e di passare una giornata così. La conclusione è stata che il quinto dito non ripagava la sua presenza.
L'aritmetica dietro questa conclusione è semplice. Molti degli attuali progetti di mani sacrificano affidabilità e producibilità, secondo Alberto Rodriguez, direttore del comportamento dei robot di Boston Dynamics. Una mano a cinque dita aggiunge tre gradi di libertà in più, più attuatori, più dimensioni, più costi e più possibili punti di guasto. Per una macchina che deve essere mantenuta e utilizzata ripetutamente in un reparto produttivo, è uno scambio sfavorevole.
La mano che è stata invece prodotta dà al pollice quattro gradi di libertà e a ciascuno degli altri tre dita tre. Questa suddivisione supporta una presa a pinza che può far scorrere un piccolo componente contro il pollice, una presa a tre dita che consente comunque all'oggetto di muoversi, e una presa avvolgente attorno al manico di un utensile che lascia un dito libero di premere un grilletto. Le dita possono anche divaricarsi, il che, secondo l'azienda, combinato con l'apprendimento per rinforzo, potrebbe sbloccare una destrezza ben oltre quella che una mano umana riesce a gestire.
Attuatori nelle articolazioni, e nulla che le attraversi
L'approccio meccanico è a trasmissione diretta: un unico tipo di attuatore in tutto, ciascuno montato nell'articolazione, senza tendini o cavi che attraversano le articolazioni. Gli attuatori sono sigillati, e le trasmissioni sono retroazionabili, così una forza inaspettata può muovere un'articolazione invece di danneggiare un riduttore.
Questa scelta ha due vantaggi. Il primo è la robustezza e una riparazione più semplice, il che conta per le implementazioni nella logistica e nella produzione, dove una mano che deve essere rispedita in laboratorio è una mano che non sta lavorando. Il secondo è la propriocezione. Un'articolazione retroazionabile può riportare la forza di contatto attraverso l'articolazione stessa, così il controllore impara qualcosa su ciò che ha toccato senza affidarsi interamente alla visione o a una pelle sensoriale separata.
I sensori tattili sono comunque presenti, sui polpastrelli e sul palmo. Monitorano le forze di contatto e aiutano il controllore ad adattare una presa alla forma e al materiale di un oggetto. La combinazione è deliberata: la propriocezione stima dove si trova la mano, e il feedback tattile riporta ciò che accade all'interfaccia tra la mano e il componente.
Il carico utile e la lista degli utensili
Boston Dynamics afferma che la piattaforma Atlas più ampia è classificata per un carico utile istantaneo di 110 libbre e un carico utile sostenuto di 66 libbre. La nuova mano può tenere un mini-frigo carico che pesa più di 100 libbre. Queste sono capacità dichiarate, non una garanzia generale di funzionamento sicuro in qualsiasi contesto.
La lista degli utensili è dove emerge l'intento industriale. La mano è progettata per afferrare le impugnature di trapani, avvitatori elettrici a coppia, smerigliatrici, chiodatrici e torce di saldatura, e per azionarne i grilletti mentre lo fa. Nel video dimostrativo, Atlas inserisce una punta da trapano in un mandrino, pratica un foro nel legno, gira un piccolo dado con la punta delle dita, ruota bastoncini sottili e maneggia due palline da golf in un palmo contemporaneamente.
Il cambiamento di impostazione è in come l'azienda descrive il cambiamento. La mano precedente era progettata per afferrare un'ampia varietà di oggetti. La nuova è progettata per manipolarli. Riorientare un oggetto all'interno del palmo mantenendone il controllo è un compito più difficile che tenerlo fermo, ed è la differenza tra una macchina che può spostare un componente e una che può usare un utensile.
La simulazione è il piano di produzione
Boston Dynamics è insolitamente chiara sul perché il meccanismo abbia questo aspetto. Nello stesso video, gli ingegneri elencano tre cose che un simulatore deve fare correttamente prima che una policy addestrata nel software valga la pena di essere eseguita sull'hardware: la geometria di link e articolazioni, la dinamica di attrito, coppia e gioco, e il comportamento di contatto quando un dito incontra un componente.
Il team afferma di aver lavorato all'abbinamento da entrambe le direzioni, modificando la mano in modo che potesse essere simulata, invece di limitarsi a mettere a punto il simulatore finché non lusingava la mano. Questa è un'affermazione diversa dal mostrare un robot che usa un trapano. Una mano che può essere modellata in modo pulito è una mano su cui un sistema di apprendimento può esercitarsi durante la notte. Una mano piena di allungamento dei cavi e lasco dei tendini deve essere insegnata sul robot fisico, una presa lenta alla volta.
Cosa non dice l'annuncio
Non ci sono dati sulle prestazioni di terze parti, né prezzi, né una data per la disponibilità commerciale. Le dimostrazioni sono compiti controllati, non un tempo di ciclo pubblicato, un tasso di resa o un conteggio delle mani in servizio.
La tempistica di implementazione è più lontana. Hyundai Motor Group, che ora possiede completamente Boston Dynamics, ha dichiarato di pianificare la produzione di massa di Atlas entro il 2028, con il sequenziamento dei componenti presso lo Hyundai Motor Group Metaplant America in Georgia previsto per quell'anno e un ruolo più ampio nell'assemblaggio di componenti mirato al 2030. La formazione per il lavoro automobilistico è legata a un Robotics Metaplant Application Center presso lo stesso sito. Nessuna delle due date è un inizio di produzione per questa mano.
L'obiettivo produttivo è la parte che reimposta l'intero annuncio. L'azienda punta a fino a 100.000 unità all'anno. Una mano costruita a quel volume con un unico tipo di attuatore e articolazioni sigillate è più vicina a un business di componenti che a un prototipo di ricerca, e l'economia unitaria di un modulo sostituibile è diversa da quella di un meccanismo su misura. Se un dito si guasta in un reparto produttivo, la domanda rilevante è quanto velocemente può essere sostituito e quanto costa il pezzo, non quanto assomigli a un dito umano.
C'è anche un argomento legato ai dati a favore del design più semplice. I dati di addestramento provenienti da dimostrazioni umane si trasferiscono più facilmente a una mano che rimane vicina al fattore di forma umano, e l'azienda afferma che questa lo fa. Le dita si divaricano, il pollice si oppone e le dimensioni complessive sono vicine a quelle di una grande mano umana. Ciò che elimina sono le caratteristiche estetiche che fanno sembrare un robot familiare in un video ma non aggiungono nulla a una presa.
La mano arriva anche in un dibattito acceso su a cosa serva una mano robotica. Alcuni laboratori sostengono che eguagliare l'anatomia umana sia l'unico modo per utilizzare l'enorme corpus di video e dati dimostrativi umani. Altri sostengono che una mano ottimizzata per gli utensili specifici utilizzati in una fabbrica supererà una copia generica. Boston Dynamics ha effettivamente scommesso sulla seconda posizione, e lo ha fatto con un esperimento fisico, fissando le dita insieme con del nastro adesivo, piuttosto che con un benchmark.
Ciò che la divulgazione cambia è l'argomento produttivo. Una mano a quattro dita con un tipo di attuatore, articolazioni incapsulate e una geometria che può essere simulata in modo pulito è una scommessa che l'apprendimento per rinforzo colmerà il divario di abilità che il mignolo mancante apre. L'azienda afferma di aspettarsi che la mano faccia tutto ciò di cui ha bisogno per l'orizzonte prevedibile. Se questo reggerà è ciò che una fabbrica deciderà, e nessun post di lancio può farlo per loro.
Articoli correlati
Meta ottiene in licenza la tecnologia di immagini e video di Midjourney, e il motivo è rivelatore
I benchmark si muovono ogni trimestre. Il giudizio di una comunità su ciò che è bello no.
AssemblyAI ha ridotto la latenza del parlato in tempo reale a 91 millisecondi. Ecco perché quel numero conta
Il vincolo sulla voce non è mai stato il tasso di errore di parole. È stato l'alternanza dei turni.
Nano Banana 2.1 di Google è un aggiornamento di funzionalità, non un flagship
Un rilascio di fascia media ti dice cosa un laboratorio pensa che la maggior parte dei suoi utenti abbia davvero bisogno: un segnale più utile di un flagship.
Lo stack degli annunci video si è scisso in specialisti, e Boreal-H3 mostra perché
Qualità cinematografica e capacità di iterazione sono prodotti diversi, e un unico livello di generazione non può eccellere in entrambi.