
Boston Dynamics Cortou um Dedo do Atlas e Chamou Isso de Progresso
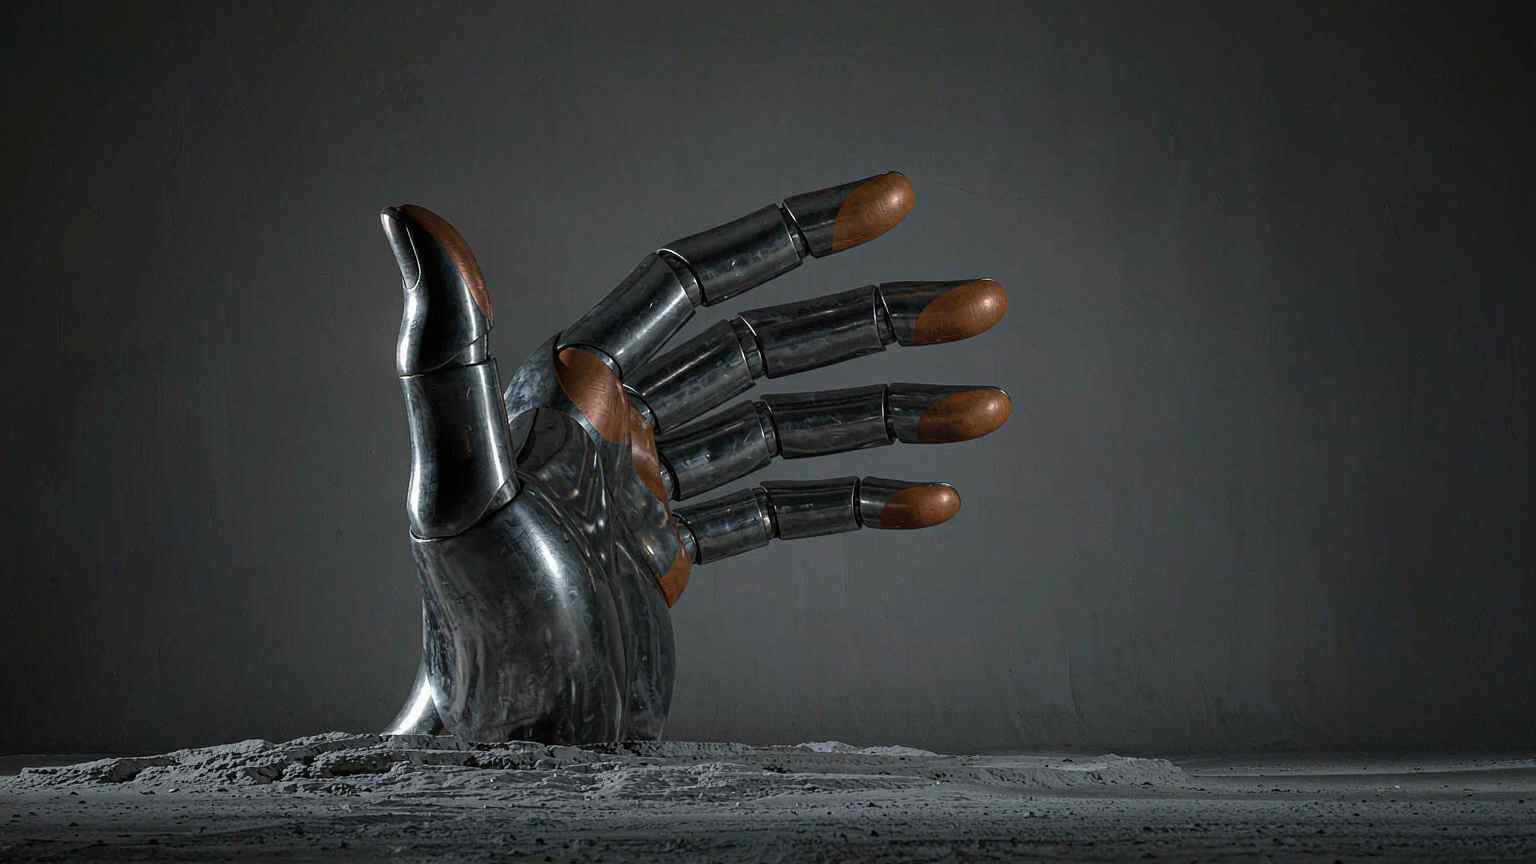
Boston Dynamics publicou uma nova mão para o Atlas em 1º de outubro. Ela tem quatro dedos, sem mindinho, e 13 graus de liberdade, contra sete na garra anterior. O briefing de design era sobreviver a uma fábrica e ser barata o suficiente para ser construída às centenas de milhares, em vez de parecer uma mão humana.
Esse trade-off é a história. Fabricantes de humanoides passaram anos perseguindo mãos antropomórficas, e o resultado muitas vezes foi um mecanismo delicado, caro e difícil de reparar. A Boston Dynamics seguiu o caminho oposto.
De onde veio o dedo que falta
A decisão de descartar o dedo mindinho não foi um compromisso forçado pelo custo. Surgiu de um experimento. O diretor de tecnologia Zack Jackowski pediu que membros da equipe prendessem os mindinhos aos dedos anulares com fita adesiva e passassem um dia assim. A conclusão foi que o quinto dígito não se pagava.
A aritmética por trás dessa conclusão é direta. Muitos dos designs de mãos atuais abrem mão de confiabilidade e fabricabilidade, segundo Alberto Rodriguez, diretor de comportamento de robôs da Boston Dynamics. Uma mão de cinco dedos acrescenta mais três graus de liberdade, mais atuadores, mais tamanho, mais custo e mais pontos possíveis de falha. Para uma máquina que precisa ser mantida e operada repetidamente no chão de fábrica, essa é uma troca ruim.
A mão que foi entregue, em vez disso, dá ao polegar quatro graus de liberdade e a cada um dos outros três dedos, três. Essa divisão sustenta uma pinça que pode deslizar uma peça pequena contra o polegar, uma pegada de três dedos que ainda deixa o objeto se mover, e um envoltório em torno do cabo de uma ferramenta que deixa um dedo livre para apertar um gatilho. Os dedos também podem se abrir em leque, o que, segundo a empresa, combinado com aprendizado por reforço, pode destravar uma destreza bem além do que uma mão humana consegue.
Atuadores nas articulações, e nada atravessando entre elas
A abordagem mecânica é acionamento direto: um único tipo de atuador em toda a mão, cada um montado na articulação, sem tendões ou cabos atravessando entre articulações. Os atuadores são fechados, e as transmissões são retroacionáveis, de modo que uma força inesperada pode mover uma articulação em vez de destruir uma caixa de engrenagens.
Essa escolha tem dois ganhos. O primeiro é robustez e reparo mais simples, o que importa para implantações de logística e manufatura, nas quais uma mão que precisa ser enviada de volta a um laboratório é uma mão que não está trabalhando. O segundo é propriocepção. Uma articulação retroacionável pode reportar força de contato por meio da própria articulação, então o controlador aprende algo sobre o que tocou sem depender inteiramente de visão ou de uma pele sensorial separada.
Sensores táteis ainda estão presentes, nas pontas dos dedos e na palma. Eles monitoram forças de contato e ajudam o controlador a adaptar uma pegada ao formato e ao material de um objeto. A combinação é deliberada: a propriocepção estima onde a mão está, e o feedback tátil reporta o que está acontecendo na interface entre a mão e a peça.
A carga útil e a lista de ferramentas
A Boston Dynamics diz que a plataforma Atlas mais ampla é classificada para uma carga útil instantânea de 110 libras e uma carga útil sustentada de 66 libras. A nova mão consegue segurar um frigobar carregado pesando mais de 100 libras. Essas são capacidades relatadas, e não uma garantia geral de operação segura em qualquer ambiente.
A lista de ferramentas é onde a intenção industrial aparece. A mão foi projetada para agarrar os cabos de furadeiras, parafusadeiras elétricas de torque, esmerilhadeiras, pistolas de pregos e maçaricos de solda, e operar seus gatilhos enquanto isso. No vídeo de demonstração, o Atlas encaixa uma broca em um mandril, fura uma madeira, gira uma porca pequena com as pontas dos dedos, rotaciona gravetos finos e manipula duas bolas de golfe em uma única palma ao mesmo tempo.
A mudança de enquadramento está em como a empresa descreve a alteração. A mão anterior foi projetada para agarrar uma ampla variedade de objetos. A nova foi projetada para manipulá-los. Reorientar um objeto dentro da palma enquanto se mantém o controle sobre ele é uma tarefa mais difícil do que segurá-lo firme, e é a diferença entre uma máquina que consegue mover uma peça e uma que consegue usar uma ferramenta.
A simulação é o plano de produção
A Boston Dynamics é incomumente clara sobre por que o mecanismo tem a aparência que tem. No mesmo vídeo, engenheiros listam três coisas que um simulador precisa acertar antes que uma política treinada em software valha a pena ser executada em metal: a geometria dos elos e articulações, a dinâmica de atrito, torque e folga, e o comportamento de contato quando um dedo encontra uma peça.
A equipe diz que trabalhou o ajuste nos dois sentidos, mudando a mão para que ela pudesse ser simulada, em vez de apenas ajustar o simulador até que ele favorecesse a mão. Essa é uma alegação diferente de mostrar um robô usando uma furadeira. Uma mão que pode ser modelada de forma limpa é uma mão com a qual um sistema de aprendizado pode praticar durante a noite. Uma mão cheia de estiramento de cabos e folga de tendões precisa ser ensinada no robô físico, uma pegada lenta de cada vez.
O que o anúncio não diz
Não há dados de desempenho de terceiros, nem preço, nem data de disponibilidade comercial. As demonstrações são tarefas controladas, não um tempo de ciclo publicado, taxa de rendimento ou contagem de mãos em serviço.
O cronograma de implantação está mais distante. O Hyundai Motor Group, que agora detém integralmente a Boston Dynamics, disse que planeja produzir o Atlas em massa até 2028, com sequenciamento de peças na Hyundai Motor Group Metaplant America, na Geórgia, previsto para esse ano e um papel mais amplo de montagem de peças almejado para 2030. O treinamento para trabalho automotivo está vinculado a um Robotics Metaplant Application Center no mesmo local. Nenhuma das datas é um início de produção desta mão.
A meta de fabricação é a parte que reenquadra todo o anúncio. A empresa visa até 100.000 unidades por ano. Uma mão construída nesse volume, com um único tipo de atuador e articulações encapsuladas, está mais próxima de um negócio de componentes do que de um protótipo de pesquisa, e a economia unitária de um módulo substituível é diferente da de um mecanismo sob medida. Se um dedo falhar no chão de fábrica, a pergunta relevante é com que rapidez ele pode ser trocado e quanto custa a peça, não o quão parecido ele é com um dígito humano.
Há também um argumento de dados para o design mais simples. Dados de treinamento de demonstrações humanas transferem-se mais facilmente para uma mão que permanece próxima do fator de forma humano, e a empresa diz que esta permanece. Os dedos se abrem em leque, o polegar se opõe, e o tamanho geral é próximo ao de uma mão humana grande. O que ela deixa de fora são as características cosméticas que fazem um robô parecer familiar em um vídeo, mas não acrescentam nada a uma pegada.
A mão também chega a um debate vivo sobre para que serve uma mão de robô. Alguns laboratórios argumentam que igualar a anatomia humana é a única maneira de usar o enorme corpus de vídeos e dados de demonstração humanos. Outros argumentam que uma mão otimizada para as ferramentas específicas que uma fábrica usa terá desempenho superior ao de uma cópia de propósito geral. A Boston Dynamics efetivamente fez uma aposta na segunda posição, e o fez com um experimento físico, prendendo dedos com fita adesiva, em vez de com um benchmark.
O que a divulgação muda é o argumento de fabricação. Uma mão de quatro dedos com um único tipo de atuador, articulações encapsuladas e uma geometria que pode ser simulada de forma limpa é uma aposta de que o aprendizado por reforço fechará a lacuna de habilidade que o mindinho ausente abre. A empresa diz que espera que a mão faça tudo o que precisa para o horizonte previsível. Se isso se sustenta é algo que uma fábrica vai decidir, e nenhum post de lançamento pode fazer isso por ela.
Artigos relacionados
JetBrains coloca um orquestrador de agentes dentro de cada IDE que lança
A JetBrains não está competindo pela qualidade do modelo. Está competindo pela camada onde os agentes são iniciados e revisados.
A fotografia de produtos com IA está se tornando um negócio de templates
A questão incômoda nas imagens de produtos com IA não é se elas parecem boas, mas se ainda retratam o produto que está sendo vendido.
Spira Maxima dispensa o clipe e entrega o vídeo completo
A geração ficou barata. A finalização continuou manual. Essa lacuna é o mercado que a Spira Maxima mira.
Cloudflare lança modelo de decisão de 27B que supera o Jev no próprio terreno
Algumas chamadas a modelos deveriam retornar um número, não um parágrafo. Uma categoria está se formando em torno dessa ideia.