
波士顿动力砍掉 Atlas 的一根手指,并称之为进步
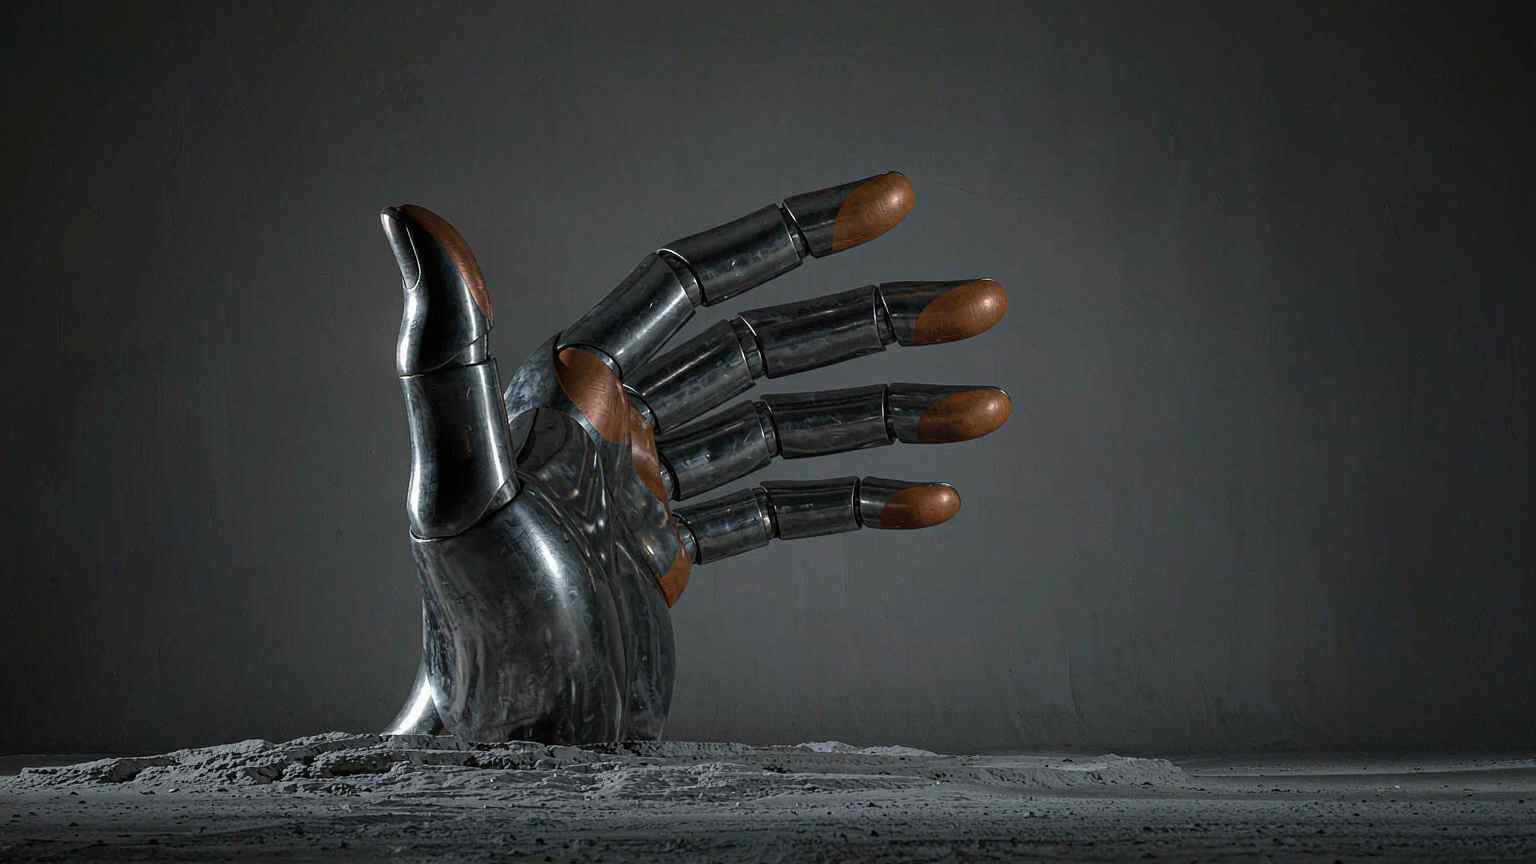
波士顿动力于 10 月 1 日为 Atlas 发布了一款全新的手部。它有四根手指,没有小指,拥有 13 个自由度,相比上一代夹爪的 7 个自由度大幅提升。它的设计目标是能在工厂环境中存活,并且成本低到可以按十万件的规模量产,而不是看起来像人手。
这一取舍正是故事的核心。人形机器人厂商多年来一直在追求拟人化的手部,结果往往做出一种娇贵、昂贵且难以维修的机构。波士顿动力选择了相反的方向。
那根缺失的手指从何而来
去掉小指并非出于成本压力的妥协,而是源于一次实验。首席技术官 Zack Jackowski 让团队成员用小指和无名指绑在一起,就这样度过一天。结论是,第五根手指并不值当。
这一结论背后的算术很简单。据波士顿动力机器人行为总监 Alberto Rodriguez 所说,当前许多手部设计都牺牲了可靠性与可制造性。五根手指的手会多出三个自由度、更多执行器、更大体积、更高成本以及更多潜在故障点。对于一台必须在工厂车间反复维护和运行的机器来说,这是一笔糟糕的交易。
最终交付的这只手给拇指分配了四个自由度,另外三根手指各三个。这种分配方式支持三种动作:一种捏合,能把小零件抵着拇指滑动;一种三指握持,仍允许物体移动;以及一种环绕工具手柄的抓握,可留出一根手指去扣动扳机。手指还能张开分离——公司表示,结合强化学习,这可能解锁远超人类手部的灵巧度。
执行器置于关节内,没有任何跨关节的传动
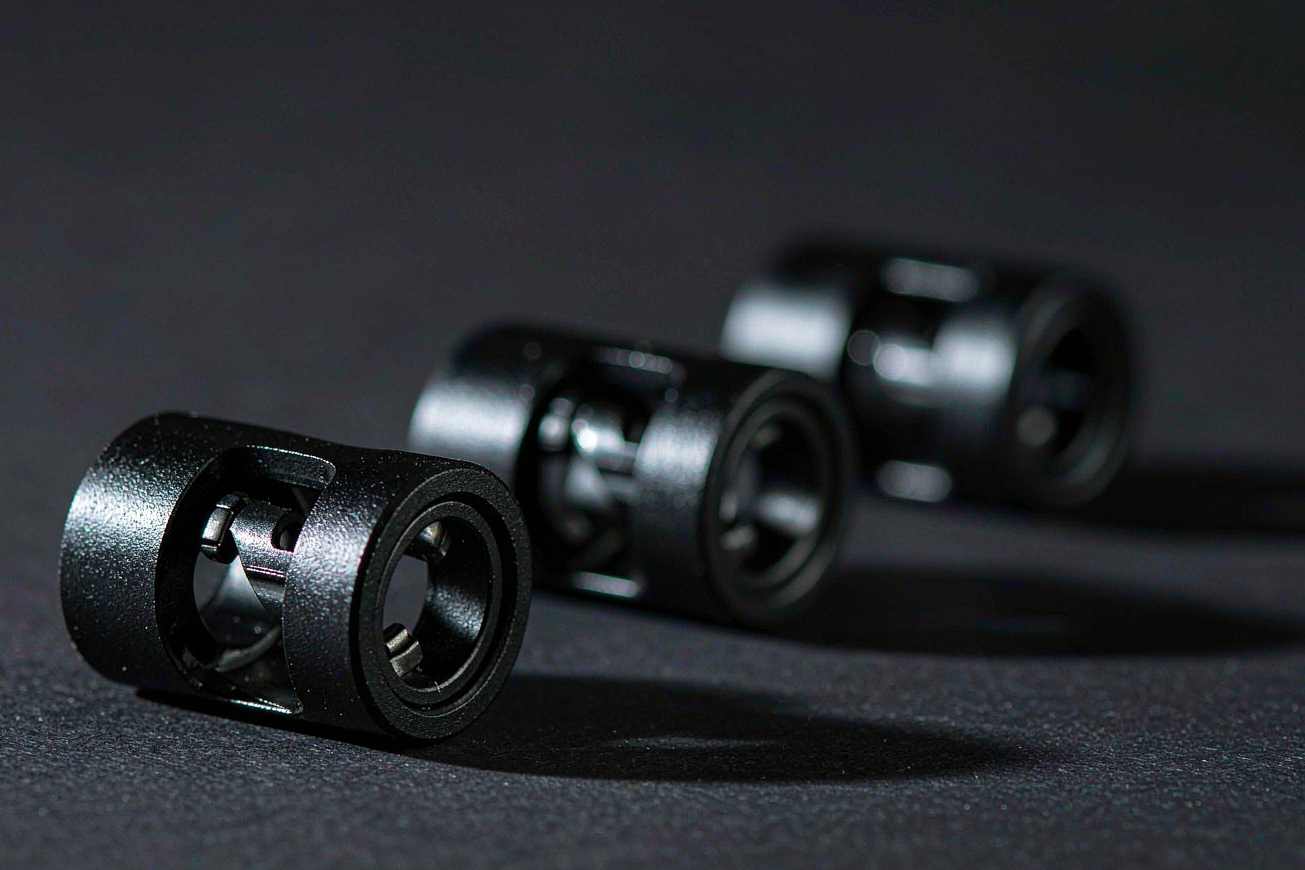
其机械方案是直驱:全手只用一种执行器,每个都安装在关节内,没有肌腱或线缆跨关节穿行。执行器为封闭式,传动机构可反向驱动,因此意外的外力会让关节移动,而不是把齿轮箱拧坏。
这一选择带来两项收益。第一是坚固耐用、维修更简单,这对物流和制造场景的部署至关重要——一只必须送回实验室的手,就是一只无法工作的手。第二是本体感知。可反向驱动的关节能通过关节本身反馈接触力,因此控制器无需完全依赖视觉或单独的一层电子皮肤,就能感知到它碰到了什么。
触觉传感器依然保留,分布在指尖和掌心。它们监测接触力,帮助控制器根据物体的形状和材质调整抓握方式。这种组合是有意为之:本体感知估算手所处的位置,触觉反馈则报告手与零件接触界面处正在发生什么。
负载能力与工具清单
波士顿动力表示,整个 Atlas 平台的额定瞬时负载为 110 磅,持续负载为 66 磅。新手部可以握住一台装满东西、重量超过 100 磅的迷你冰箱。这些是官方宣称的能力,而非在任何场景下都能安全运行的普遍保证。
工具清单才真正体现出工业意图。这只手被设计成能握住电钻、电动扭矩扳手、角磨机、射钉枪和焊枪的手柄,并在握持的同时操作它们的扳机。在演示视频中,Atlas 把钻头装进夹头,在木头上钻孔,用指尖拧动一个小螺母,转动细木棍,还在一只手掌中同时把玩两个高尔夫球。
表述框架的转变体现在公司如何描述这一变化。上一代手的设计目标是抓取各种各样的物体,新手的设计目标是操纵它们。在掌心内重新调整物体朝向并始终保持控制,比稳稳握住物体更难,而这正是「能搬运零件」的机器与「能使用工具」的机器之间的区别。
仿真是量产计划的核心
波士顿动力异常坦率地说明了这一机构为何长成这样。在同一段视频里,工程师列出了仿真器必须做对的三件事,之后在软件中训练出的策略才值得放到真机上运行:连杆与关节的几何结构,摩擦力、扭矩与回差的动力学,以及手指接触零件时的接触行为。
团队表示,他们从两个方向同时逼近匹配:不只是不断调校仿真器来美化这只手,而是修改手的结构,让它本身易于仿真。这与展示机器人使用电钻是两回事。一只能被干净建模的手,是学习系统可以整夜练习的手。而一只充斥着线缆拉伸和肌腱松弛的手,只能在实体机器人上一点一点地慢慢教,一次一个抓握。
这份公告没有说的事
没有第三方性能数据,没有定价,也没有商用上市日期。演示都是受控任务,并未公布节拍时间、良率或在役手部数量。
部署时间表还要更远。现已全资拥有波士顿动力的现代汽车集团表示,计划到 2028 年实现 Atlas 的量产,其中佐治亚州现代汽车集团 Metaplant America 工厂的零件排序(parts sequencing)目标定于该年,更广泛的零件装配角色则瞄准 2030 年。针对汽车制造场景的训练与同一基地的机器人 Metaplant 应用中心绑定。这两个日期都不是这只手启动生产的标志。
真正重新定义整份公告的是其制造目标。公司的目标是年产最多 10 万只。以这样的规模、采用单一执行器型号和封闭式关节来制造一只手,更接近于零部件生意,而非研究原型;可替换模块的单位经济性与定制机构截然不同。如果工厂车间里有根手指坏了,关键问题是它多快能换、这个零件多少钱,而不是它有多像人的手指。
更简单的设计还有数据层面的理由。来自人类演示的训练数据,更容易迁移到保持接近人类形态尺寸的手上,而公司称这只手正是如此。手指能张开,拇指能对握,整体尺寸接近一只大号的人手。它舍弃的是那些让机器人在视频里看起来眼熟、却对抓握毫无帮助的装饰性特征。
这只手还恰逢一场关于机器人手部用途的持续争论。一些实验室认为,只有匹配人类解剖结构,才能利用海量的人类视频与演示数据。另一些则认为,针对工厂所用特定工具优化的手,性能会超过通用仿制人手。波士顿动力实际上押注了第二种立场,而且它是靠一次把手指绑起来的实体实验做出这个判断的,而不是靠某项基准测试。
这次披露真正改变的,是制造层面的论证。一只四指手,采用单一执行器型号、封闭式关节,以及可被干净仿真的几何结构,本质上是在押注强化学习能够弥合缺失小指所留下的技能缺口。公司表示,它期望这只手在可预见的未来里能满足一切所需。至于这一期望是否站得住,最终要由工厂来给出答案,任何一篇发布稿都替不了。