
ボストン・ダイナミクスはAtlasの指を1本切断し、それを進歩と呼んだ
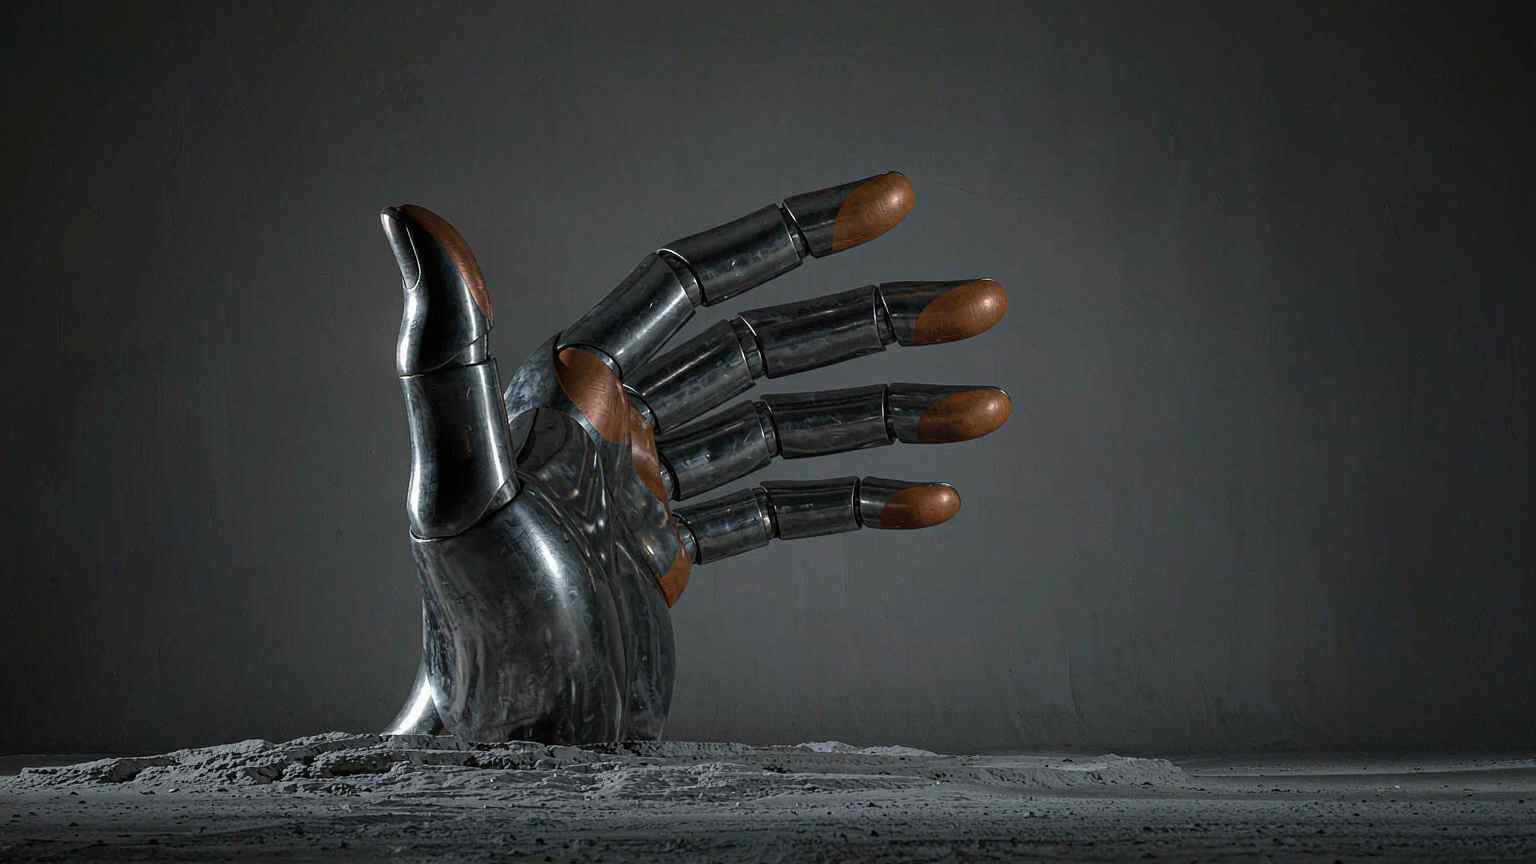
ボストン・ダイナミクスは10月1日、Atlas用の新しいハンドを公開した。4本指で小指はなく、自由度は13。従来のグリッパーの7から増えている。設計要件は、工場で生き残り、10万個単位で製造できるほど安価であることで、人間の手のように見えることではなかった。
そのトレードオフこそが物語だ。ヒューマノイドメーカーは何年もかけて人間型の手を追い求めてきて、その結果はしばしば、繊細で高価で修理が難しい機構だった。ボストン・ダイナミクスは逆の道を行った。
失われた指はどこから来たのか
小指を省く決定は、コストに迫られた妥協ではなかった。それは実験から生まれた。最高技術責任者のザック・ジャコウスキーはチームメンバーに、小指を薬指にテープで留め、その状態で1日を過ごすよう求めた。結論は、5本目の指はその維持コストに見合わないというものだった。
その結論の裏にある算術は単純だ。ボストン・ダイナミクスのロボット行動部門ディレクター、アルベルト・ロドリゲスによれば、現在の多くのハンド設計は信頼性と製造しやすさを犠牲にしている。5本指のハンドは、自由度が3つ増え、アクチュエータが増え、サイズが大きくなり、コストがかさみ、故障点も増える。工場の現場で繰り返し保守・運用しなければならない機械にとって、それは悪い取引だ。
代わりに出荷されたハンドは、親指に4自由度、残る3本の指にそれぞれ3自由度を与えている。この配分は、親指に小さな部品を押し当てて滑らせるつまみ、対象を動かせる3本指グリップ、工具のハンドルを包み込みながら1本の指でトリガーを押せる握りを可能にする。指は開いて広がることもでき、同社によれば、強化学習と組み合わせることで、人間の手をはるかに超える器用さを引き出せる可能性がある。
関節内にアクチュエータ、関節をまたぐものはなし
機械的なアプローチはダイレクトドライブだ。すべて同じ種類のアクチュエータを使い、それぞれを関節内に搭載し、関節間をまたぐ腱やケーブルはない。アクチュエータは密閉され、伝動機構はバックドライバブルなので、予期しない力が加わってもギアボックスを壊す代わりに関節が動く。
この選択には2つの利点がある。1つは堅牢さと修理のしやすさで、これは物流や製造の現場への導入で重要だ。ラボに送り返さなければならないハンドは、働いていないハンドだからだ。2つ目は固有受容感覚だ。バックドライバブルな関節は、関節自体を通じて接触力を報告できるため、コントローラーは視覚や別個のセンサースキンに完全に頼ることなく、何に触れたのかをある程度学べる。
触覚センサーも指先と手のひらに残されている。これらは接触力を監視し、コントローラーが対象の形状や材質に合わせて把持を適応させるのを助ける。この組み合わせは意図的だ。固有受容感覚は手がどこにあるかを推定し、触覚フィードバックは手と部品の界面で何が起きているかを伝える。
ペイロードとツールリスト
ボストン・ダイナミクスによれば、より広範なAtlasプラットフォームは瞬間ペイロード110ポンド、持続ペイロード66ポンドの定格を持つ。新しいハンドは、中身が入って100ポンドを超えるミニ冷蔵庫を保持できる。これらは報告された能力であり、あらゆる環境での安全な運用を一般的に保証するものではない。
産業用途の意図が表れるのは工具リストだ。このハンドは、ドリル、電動トルクドライバー、グラインダー、釘打ち機、溶接トーチのハンドルを握り、そのままトリガーを操作できるように設計されている。デモ映像では、Atlasがドリルビットをチャックに装着し、木材に穴を開け、指先で小さなナットを回し、細い棒を回転させ、片方の手のひらで2つのゴルフボールを同時に扱う。
位置づけの変化は、同社がこの変更をどう説明するかに表れている。以前のハンドは多種多様な物体をつかむために設計されていた。新しいハンドはそれらを操るために設計されている。手のひらの中で物体を制御しながら向きを変えることは、安定して保持するより難しい作業であり、部品を移動できる機械と、工具を使える機械の違いだ。
シミュレーションが量産計画
ボストン・ダイナミクスは、この機構がなぜこのような形なのかについて異例なほど明確だ。同じ映像でエンジニアたちは、ソフトウェアで訓練したポリシーを実機で動かす価値が出る前に、シミュレーターが正しく再現しなければならない3つの事柄を挙げている。リンクと関節の形状、摩擦・トルク・バックラッシュのダイナミクス、そして指が部品に触れたときの接触挙動だ。
チームは、シミュレーターをハンドに都合よく合わせるだけではなく、シミュレーションしやすいようにハンドを変更するという両方向から一致を図ったと述べている。これは、ロボットがドリルを使う様子を見せることとは別の主張だ。きれいにモデル化できるハンドは、学習システムが一晩中練習できるハンドだ。ケーブルの伸びや腱のゆるみが多いハンドは、実機で1回ずつゆっくり把持を教えなければならない。
発表が語らないこと
第三者による性能データはなく、価格もなく、商用提供の日付もない。実演は制御されたタスクであり、公表されたサイクルタイムや歩留まり、稼働台数ではない。
展開のタイムラインはさらに先だ。現在ボストン・ダイナミクスを完全に所有する現代自動車グループは、2028年までにAtlasを量産する計画を述べている。ジョージア州のHyundai Motor Group Metaplant Americaでの部品シーケンシングはその年を目標とし、より広範な部品組み立ての役割は2030年を目指す。自動車作業の訓練は、同じ拠点のRobotics Metaplant Application Centerに結びついている。どちらの日付も、このハンドの生産開始ではない。
発表全体の枠組みを変えるのは製造目標だ。同社は年間最大10万ユニットを目指している。単一のアクチュエータ種別と密閉関節でその量を製造するハンドは、研究試作機というより部品事業に近い。交換可能なモジュールの単位経済性は、特注機構のそれとは異なる。工場の現場で指が故障したとき、重要な問いはどれだけ速く交換でき、その部品がいくらするかであり、人間の指にどれだけ似ているかではない。
より単純な設計にはデータ上の論拠もある。人間の実演からの訓練データは、人間の形状因子に近いハンドへより容易に転移し、同社はこのハンドがそうだと述べている。指は広がり、親指は対向し、全体のサイズは大きな人間の手に近い。省かれたのは、映像の中でロボットを親しみやすく見せるが、把持には何も寄与しない見た目上の特徴だ。
このハンドは、ロボットの手は何のためにあるのかという生きた議論の中にも登場する。人間の解剖学に合わせることが、膨大な人間の映像と実演データを使う唯一の方法だと主張する研究室もある。一方で、工場が使う特定の工具に最適化したハンドは、汎用のコピーを上回ると主張する者もいる。ボストン・ダイナミクスは事実上、後者の立場に賭けており、それをベンチマークではなく、指をテープで留める物理実験で行った。
この開示が変えるのは製造に関する論点だ。単一のアクチュエータ種別、密閉された関節、きれいにシミュレーションできる形状を備えた4本指のハンドは、強化学習が、失われた小指が生むスキルギャップを埋めるという賭けだ。同社は、予見可能な範囲で必要なことはこのハンドがすべてこなすと期待していると述べている。それが成り立つかどうかは工場が決めることであり、ローンチ記事が代わりに決められることではない。
関連記事
JetBrains、提供するすべてのIDEにエージェントオーケストレーターを組み込む
JetBrainsはモデルの品質では競っていない。エージェントが起動され、レビューされる層で競おうとしている。
AI商品撮影はテンプレートビジネスへと変わりつつある
AI商品画像における厄介な問いは、見た目が良いかどうかではなく、販売されている物を依然として描写しているかどうかだ。
Spira Maxima、クリップを飛ばして動画全体を納品
生成は安くなった。仕上げは手動のまま。そのギャップがSpira Maximaが狙う市場だ。
Cloudflare、Jevの得意分野でJevを凌ぐ27B意思決定モデルを投入
一部のモデル呼び出しは、段落ではなく数値を返すべきだ。その考えを中心にカテゴリーが形成されつつある。