
Boston Dynamics a coupé un doigt à Atlas et appelle cela un progrès
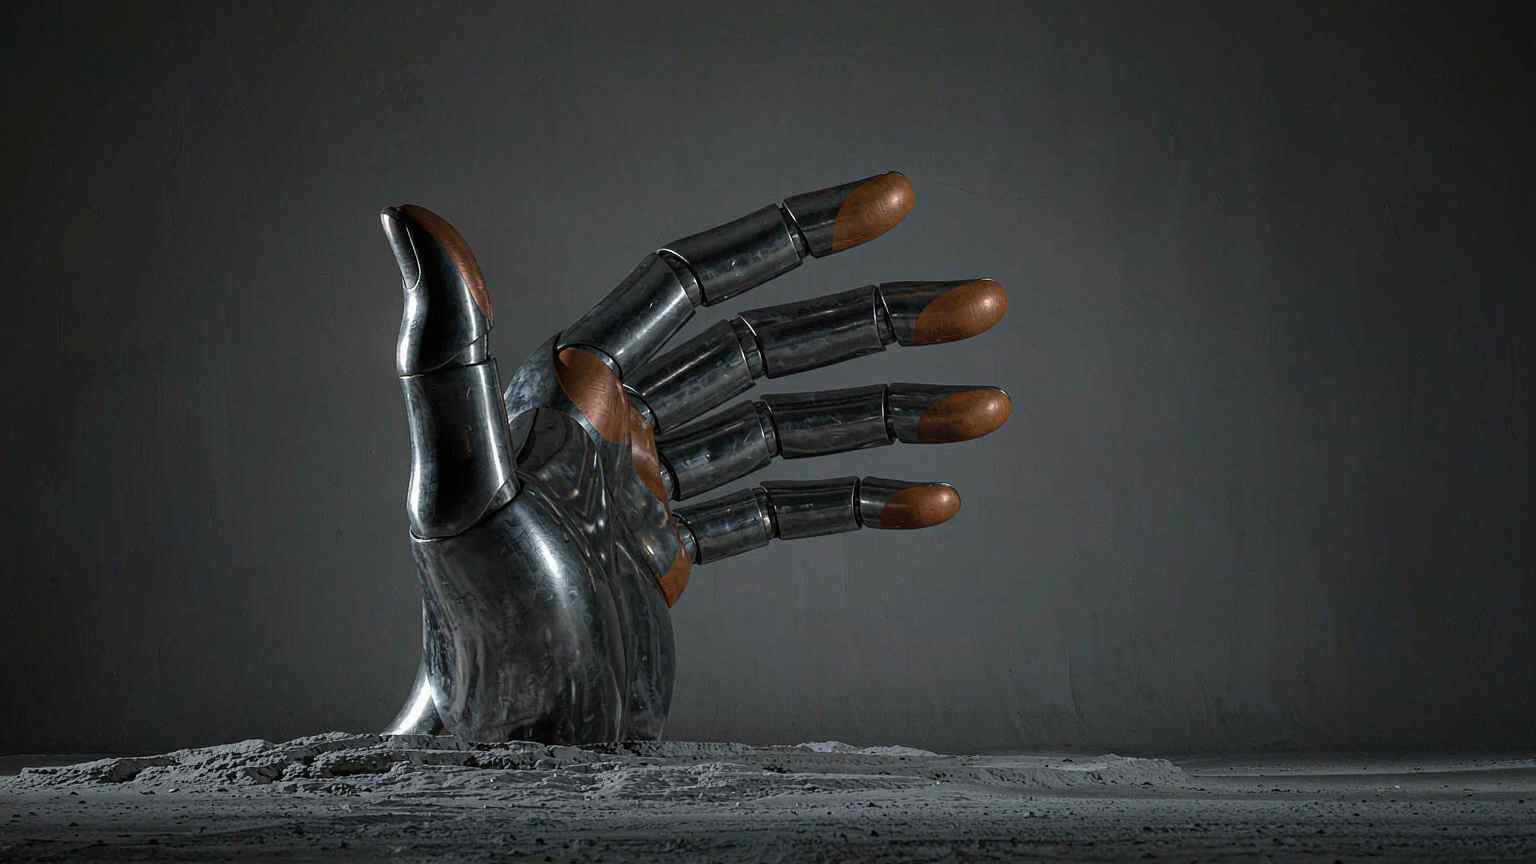
Boston Dynamics a dévoilé une nouvelle main pour Atlas le 1er octobre. Elle possède quatre doigts, pas d’auriculaire, et 13 degrés de liberté, contre sept pour la pince précédente. Le cahier des charges était de survivre à une usine et d’être assez bon marché pour être produite par centaines de milliers, plutôt que de ressembler à une main humaine.
Ce compromis, voilà l’histoire. Les fabricants d’humanoïdes ont passé des années à courir après des mains anthropomorphes, et le résultat a souvent été un mécanisme délicat, coûteux et difficile à réparer. Boston Dynamics a pris le chemin inverse.
D’où vient le doigt manquant
La décision d’abandonner l’auriculaire n’était pas un compromis imposé par le coût. Elle est venue d’une expérience. Le directeur technique Zack Jackowski a demandé aux membres de l’équipe de scotcher leurs auriculaires à leurs annulaires et de passer une journée ainsi. La conclusion a été que le cinquième doigt ne justifiait pas sa présence.
L’arithmétique derrière cette conclusion est simple. Beaucoup de conceptions actuelles de mains sacrifient la fiabilité et la fabricabilité, selon Alberto Rodriguez, directeur du comportement des robots chez Boston Dynamics. Une main à cinq doigts ajoute trois degrés de liberté supplémentaires, davantage d’actionneurs, davantage d’encombrement, davantage de coût et davantage de points de défaillance possibles. Pour une machine qui doit être entretenue et utilisée de façon répétée dans une usine, c’est un mauvais échange.
La main finalement commercialisée accorde quatre degrés de liberté au pouce et trois à chacun des trois autres doigts. Cette répartition permet un pincement capable de faire glisser une petite pièce contre le pouce, une prise à trois doigts qui laisse encore l’objet bouger, et une prise enroulée autour du manche d’un outil qui libère un doigt pour appuyer sur une gâchette. Les doigts peuvent aussi s’écarter, ce qui, selon l’entreprise, combiné à l’apprentissage par renforcement, pourrait débloquer une dextérité bien au-delà de ce que gère une main humaine.
Des actionneurs dans les articulations, rien qui les traverse
L’approche mécanique repose sur l’entraînement direct : un seul type d’actionneur partout, chacun monté dans l’articulation, sans tendons ni câbles traversant entre les articulations. Les actionneurs sont encapsulés, et les transmissions sont réversibles, de sorte qu’une force inattendue peut faire bouger une articulation au lieu de détruire un réducteur.
Ce choix a deux bénéfices. Le premier est la robustesse et une réparation plus simple, ce qui compte pour les déploiements en logistique et en production, où une main qui doit être renvoyée à un laboratoire est une main qui ne travaille pas. Le second est la proprioception. Une articulation réversible peut signaler la force de contact par l’articulation elle-même, de sorte que le contrôleur apprend quelque chose sur ce qu’elle a touché sans dépendre entièrement de la vision ou d’une peau de capteurs dédiée.
Des capteurs tactiles sont toujours présents, au bout des doigts et sur la paume. Ils surveillent les forces de contact et aident le contrôleur à adapter une prise à la forme et au matériau d’un objet. La combinaison est délibérée : la proprioception estime où se trouve la main, et le retour tactile décrit ce qui se passe à l’interface entre la main et la pièce.
La charge utile et la liste des outils
Boston Dynamics indique que la plateforme Atlas dans son ensemble est donnée pour une charge utile instantanée de 110 livres et une charge utile continue de 66 livres. La nouvelle main peut tenir un mini-frigo chargé pesant plus de 100 livres. Ce sont des capacités déclarées, et non une garantie générale de fonctionnement sûr dans n’importe quel contexte.
C’est dans la liste des outils que l’intention industrielle se manifeste. La main est conçue pour saisir les poignées de perceuses, de visseuses à couple électriques, de meuleuses, de cloueuses et de chalumeaux de soudage, et pour actionner leurs gâchettes ce faisant. Dans la vidéo de démonstration, Atlas insère un foret dans un mandrin, perce un trou dans du bois, tourne un petit écrou avec le bout des doigts, fait tourner de fines baguettes et manipule deux balles de golf dans une seule paume en même temps.
Le changement de perspective tient à la façon dont l’entreprise décrit cette évolution. La main précédente était conçue pour saisir une grande variété d’objets. La nouvelle est conçue pour les manipuler. Réorienter un objet dans la paume tout en le gardant sous contrôle est une tâche plus difficile que de le maintenir stable, et c’est la différence entre une machine capable de déplacer une pièce et une machine capable d’utiliser un outil.
La simulation constitue le plan de production
Boston Dynamics est inhabituellement clair sur les raisons de l’apparence du mécanisme. Dans la même vidéo, les ingénieurs énumèrent trois choses qu’un simulateur doit reproduire correctement avant qu’une politique entraînée dans un logiciel vaille la peine d’être exécutée sur du métal : la géométrie des segments et des articulations, la dynamique du frottement, du couple et du jeu, et le comportement du contact lorsqu’un doigt rencontre une pièce.
L’équipe affirme avoir travaillé la correspondance dans les deux sens, en modifiant la main pour qu’elle puisse être simulée, plutôt que de se contenter de régler le simulateur jusqu’à ce qu’il flatte la main. C’est une affirmation différente de celle qui consiste à montrer un robot utilisant une perceuse. Une main qui peut être modélisée proprement est une main sur laquelle un système d’apprentissage peut s’exercer toute une nuit. Une main remplie d’étirement de câbles et de mou dans les tendons doit être enseignée sur le robot physique, une prise lente à la fois.
Ce que l’annonce ne dit pas
Il n’existe pas de données de performance émanant de tiers, pas de prix et pas de date de disponibilité commerciale. Les démonstrations sont des tâches contrôlées, et non un temps de cycle, un taux de rendement ou un nombre de mains en service publiés.
Le calendrier de déploiement est plus lointain. Hyundai Motor Group, qui détient désormais Boston Dynamics en totalité, a déclaré prévoir de produire Atlas en série d’ici 2028, avec un séquençage de pièces à la Hyundai Motor Group Metaplant America en Géorgie visé pour cette année-là et un rôle plus large d’assemblage de pièces envisagé pour 2030. La formation aux applications automobiles est liée à un Robotics Metaplant Application Center sur le même site. Aucune de ces dates ne marque un début de production pour cette main.
L’objectif de fabrication est ce qui recadre toute l’annonce. L’entreprise vise jusqu’à 100 000 unités par an. Une main produite à ce volume avec un seul type d’actionneur et des articulations encapsulées relève davantage d’une activité de composants que d’un prototype de recherche, et l’économie unitaire d’un module remplaçable diffère de celle d’un mécanisme sur mesure. Si un doigt tombe en panne dans une usine, la question pertinente est la rapidité avec laquelle il peut être remplacé et combien coûte la pièce, pas à quel point il ressemble à un doigt humain.
Il y a aussi un argument lié aux données en faveur de la conception plus simple. Les données d’entraînement issues de démonstrations humaines se transfèrent plus facilement à une main qui reste proche du format humain, et l’entreprise affirme que c’est le cas de celle-ci. Les doigts s’écartent, le pouce s’oppose, et la taille globale est proche de celle d’une grande main humaine. Ce qu’elle abandonne, ce sont les caractéristiques cosmétiques qui rendent un robot familier dans une vidéo mais n’ajoutent rien à une prise.
La main arrive aussi dans un débat toujours vif sur la fonction d’une main robotique. Certains laboratoires soutiennent que reproduire l’anatomie humaine est le seul moyen d’exploiter l’énorme corpus de vidéos et de données de démonstration humaines. D’autres soutiennent qu’une main optimisée pour les outils spécifiques qu’utilise une usine surpassera une copie polyvalente. Boston Dynamics a de fait parié sur la seconde position, et l’a fait à l’aide d’une expérience physique, en scotchant des doigts ensemble, plutôt qu’avec un benchmark.
Ce que cette divulgation change, en revanche, c’est l’argument de fabrication. Une main à quatre doigts avec un seul type d’actionneur, des articulations encapsulées et une géométrie qui peut être simulée proprement est un pari que l’apprentissage par renforcement comblera l’écart de compétence que crée l’auriculaire manquant. L’entreprise déclare s’attendre à ce que la main fasse tout ce dont elle a besoin pour l’horizon prévisible. Savoir si cela tiendra, c’est une usine qui le tranchera, et aucun article de lancement ne peut le faire à sa place.
Articles associés
JetBrains installe un orchestrateur d'agents dans chaque IDE qu'il publie
JetBrains ne rivalise pas sur la qualité des modèles. Elle se bat pour la couche où les agents sont lancés et examinés.
La photographie produit par IA se transforme en un business de modèles
La question inconfortable dans l’imagerie produit par IA n’est pas de savoir si elle est belle, mais si elle représente encore l’objet vendu.
Spira Maxima court-circuite le clip et livre la vidéo entière
La génération est devenue bon marché. La finalisation est restée manuelle. C'est cet écart que Spira Maxima vise.
Cloudflare lance un modèle de décision de 27 B qui bat Jev sur son propre terrain
Certains appels de modèle devraient renvoyer un nombre, pas un paragraphe. Une catégorie se forme autour de cette idée.