
Boston Dynamics le cortó un dedo a Atlas y lo llamó progreso
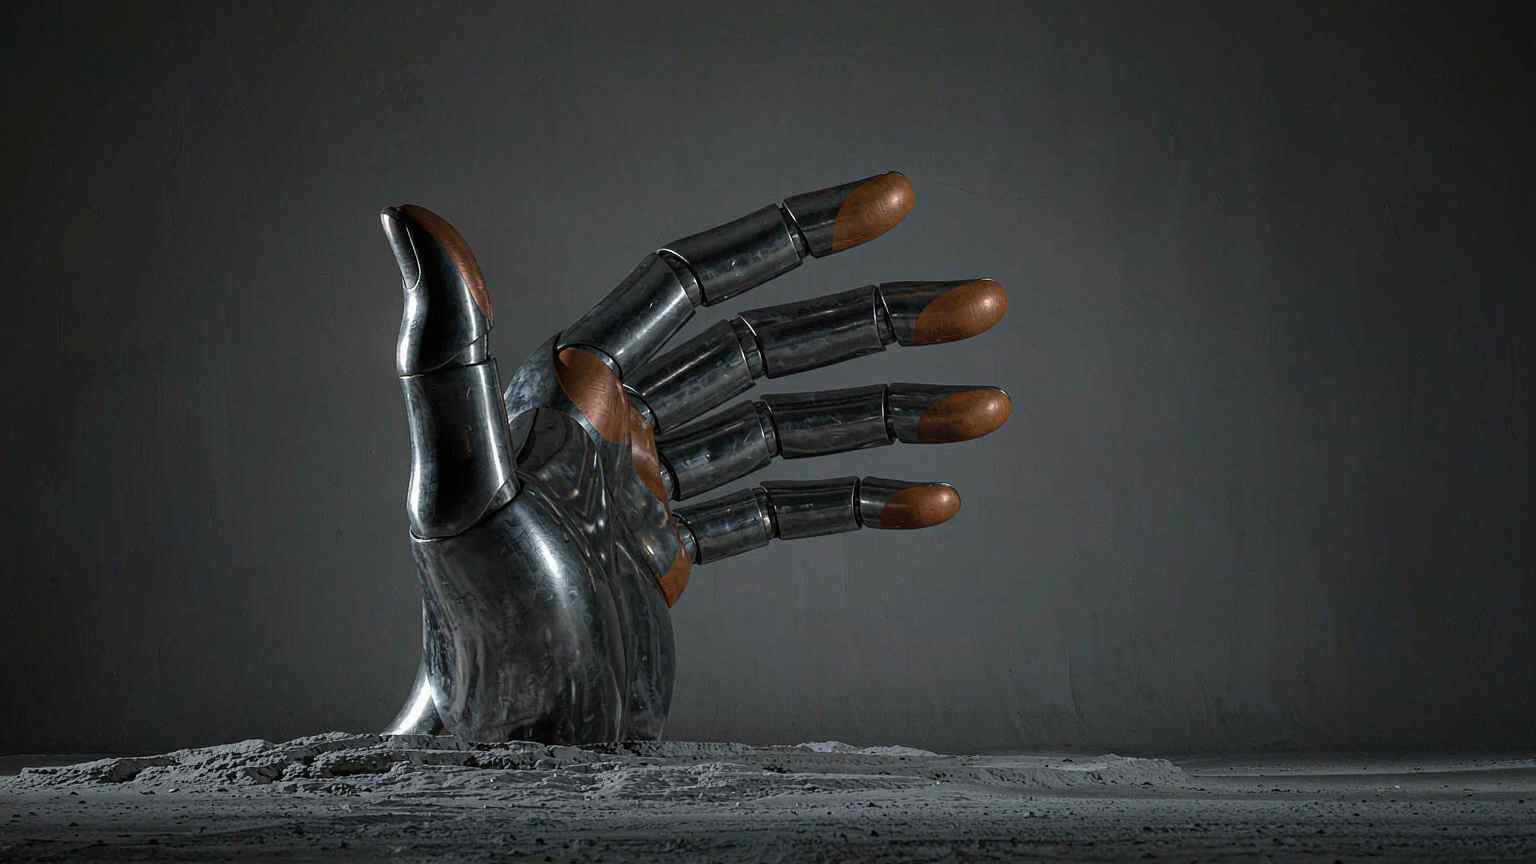
Boston Dynamics publicó una nueva mano para Atlas el 1 de octubre. Tiene cuatro dedos, no tiene meñique y 13 grados de libertad, frente a los siete de la pinza anterior. El objetivo de diseño era sobrevivir en una fábrica y ser lo bastante barata como para fabricarla por cientos de miles, en lugar de parecer una mano humana.
Esa disyuntiva es la historia. Los fabricantes de humanoides han pasado años persiguiendo manos antropomórficas, y el resultado a menudo ha sido un mecanismo delicado, caro y difícil de reparar. Boston Dynamics fue por el otro camino.
De dónde vino el dedo que falta
La decisión de eliminar el meñique no fue una concesión forzada por el coste. Surgió de un experimento. El director de tecnología, Zack Jackowski, pidió a los miembros del equipo que se pegaran los meñiques a los dedos anulares y pasaran así un día. La conclusión fue que el quinto dedo no se ganaba su lugar.
La aritmética detrás de esa conclusión es sencilla. Muchos de los diseños de manos actuales sacrifican fiabilidad y fabricabilidad, según Alberto Rodriguez, director de comportamiento robótico de Boston Dynamics. Una mano de cinco dedos añade tres grados de libertad más, más actuadores, más tamaño, más coste y más posibles puntos de fallo. Para una máquina que debe mantenerse y operarse repetidamente en una planta de fábrica, es un mal negocio.
La mano que finalmente se lanzó da al pulgar cuatro grados de libertad y a cada uno de los otros tres dedos, tres. Esa división permite un pellizco que puede deslizar una pieza pequeña contra el pulgar, un agarre de tres dedos que aún deja que el objeto se mueva y un envolvimiento alrededor del mango de una herramienta que deja un dedo libre para apretar un gatillo. Los dedos también pueden separarse en abanico, lo que, según la empresa, combinado con el aprendizaje por refuerzo, podría desbloquear una destreza muy superior a la que logra una mano humana.
Actuadores en las articulaciones, y nada que las cruce
El enfoque mecánico es accionamiento directo: un solo tipo de actuador en todo el diseño, cada uno montado en la articulación, sin tendones ni cables que crucen entre articulaciones. Los actuadores están encapsulados y las transmisiones son retroaccionables, de modo que una fuerza inesperada puede mover una articulación en lugar de destrozar una caja de engranajes.
Esa elección tiene dos beneficios. El primero es la robustez y una reparación más sencilla, algo que importa en despliegues de logística y manufactura, donde una mano que tiene que enviarse de vuelta a un laboratorio es una mano que no está trabajando. El segundo es la propiocepción. Una articulación retroaccionable puede informar la fuerza de contacto a través de la propia articulación, de modo que el controlador aprende algo sobre lo que tocó sin depender por completo de la visión o de una piel sensorial separada.
Los sensores táctiles siguen presentes, en las puntas de los dedos y en la palma. Monitorizan las fuerzas de contacto y ayudan al controlador a adaptar un agarre a la forma y el material de un objeto. La combinación es deliberada: la propiocepción estima dónde está la mano, y la retroalimentación táctil informa lo que ocurre en la interfaz entre la mano y la pieza.
La carga útil y la lista de herramientas
Boston Dynamics dice que la plataforma Atlas en su conjunto está especificada para una carga útil instantánea de 110 libras y una carga útil sostenida de 66 libras. La nueva mano puede sostener una mininevera cargada que pesa más de 100 libras. Esas son capacidades declaradas, no una garantía general de funcionamiento seguro en cualquier entorno.
La lista de herramientas es donde se muestra la intención industrial. La mano está diseñada para agarrar los mangos de taladros, atornilladores eléctricos de par, amoladoras, clavadoras y sopletes de soldadura, y para accionar sus gatillos mientras lo hace. En el vídeo de demostración, Atlas coloca una broca en un portabrocas, perfora un agujero en madera, gira una tuerca pequeña con las yemas de los dedos, gira varillas finas y manipula dos pelotas de golf en una sola palma a la vez.
El cambio de enfoque está en cómo la empresa describe el cambio. La mano anterior estaba diseñada para agarrar una amplia variedad de objetos. La nueva está diseñada para manipularlos. Reorientar un objeto dentro de la palma mientras se mantiene el control sobre él es una tarea más difícil que sostenerlo quieto, y es la diferencia entre una máquina que puede mover una pieza y una que puede usar una herramienta.
La simulación es el plan de producción
Boston Dynamics es inusualmente clara sobre por qué el mecanismo tiene el aspecto que tiene. En el mismo vídeo, los ingenieros enumeran tres cosas que un simulador debe hacer bien antes de que una política entrenada en software valga la pena ejecutarla sobre metal: la geometría de eslabones y articulaciones, la dinámica de fricción, par y holgura, y el comportamiento de contacto cuando un dedo se encuentra con una pieza.
El equipo dice que ajustó la correspondencia desde ambas direcciones, cambiando la mano para que pudiera simularse en lugar de solo ajustar el simulador hasta que favoreciera a la mano. Esa es una afirmación distinta de mostrar un robot usando un taladro. Una mano que puede modelarse limpiamente es una mano sobre la que un sistema de aprendizaje puede practicar durante la noche. Una mano llena de estiramiento de cables y holgura de tendones tiene que enseñarse en el robot físico, un agarre lento a la vez.
Lo que el anuncio no dice
No hay datos de rendimiento de terceros, ni precios, ni fecha de disponibilidad comercial. Las demostraciones son tareas controladas, no un tiempo de ciclo publicado, una tasa de rendimiento ni un recuento de manos en servicio.
El calendario de despliegue está más lejos. Hyundai Motor Group, que ahora es propietario total de Boston Dynamics, ha dicho que planea producir en masa Atlas para 2028, con la secuenciación de piezas en Hyundai Motor Group Metaplant America, en Georgia, prevista para ese año y un papel más amplio de ensamblaje de piezas orientado a 2030. La formación para trabajo automotriz está vinculada a un Centro de Aplicación de la Metaplanta de Robótica en el mismo sitio. Ninguna de las dos fechas es un inicio de producción para esta mano.
El objetivo de fabricación es la parte que reformula todo el anuncio. La empresa aspira a hasta 100.000 unidades al año. Una mano construida a ese volumen con un solo tipo de actuador y articulaciones encapsuladas se acerca más a un negocio de componentes que a un prototipo de investigación, y la economía unitaria de un módulo reemplazable es diferente de la de un mecanismo a medida. Si un dedo falla en una planta de fábrica, la pregunta relevante es con qué rapidez puede cambiarse y cuánto cuesta la pieza, no cuánto se parece a un dedo humano.
También hay un argumento de datos a favor del diseño más simple. Los datos de entrenamiento procedentes de demostraciones humanas se transfieren más fácilmente a una mano que se mantiene cerca del factor de forma humano, y la empresa dice que esta lo hace. Los dedos se abren en abanico, el pulgar se opone y el tamaño general es cercano al de una mano humana grande. Lo que elimina son los rasgos cosméticos que hacen que un robot parezca familiar en un vídeo pero no añaden nada a un agarre.
La mano también llega a un debate vivo sobre para qué sirve una mano robótica. Algunos laboratorios sostienen que igualar la anatomía humana es la única forma de usar el enorme corpus de vídeo y datos de demostración humanos. Otros sostienen que una mano optimizada para las herramientas específicas que usa una fábrica superará a una copia de propósito general. Boston Dynamics, en efecto, ha apostado por la segunda posición, y lo hizo con un experimento físico, pegando dedos entre sí, en lugar de con una evaluación comparativa.
Lo que la divulgación sí cambia es el argumento de fabricación. Una mano de cuatro dedos con un solo tipo de actuador, articulaciones encapsuladas y una geometría que puede simularse limpiamente es una apuesta a que el aprendizaje por refuerzo cerrará la brecha de habilidad que abre el meñique ausente. La empresa dice que espera que la mano haga todo lo que necesita para el horizonte previsible. Si eso se sostiene es algo que una fábrica resolverá, y ninguna publicación de lanzamiento puede hacerlo por ellos.
Artículos relacionados
JetBrains pone un orquestador de agentes dentro de cada IDE que distribuye
JetBrains no compite por la calidad del modelo. Compite por la capa donde se lanzan y revisan los agentes.
La fotografía de producto con IA se está convirtiendo en un negocio de plantillas
La pregunta incómoda en la imagen de producto con IA no es si se ve bien, sino si sigue representando el artículo que se vende.
Spira Maxima se salta el clip y entrega el vídeo completo
La generación se abarató. El acabado siguió siendo manual. Esa brecha es el mercado al que apunta Spira Maxima.
Cloudflare lanza un modelo de decisión de 27B que supera a Jev en su propio terreno
Algunas llamadas a modelos deberían devolver un número, no un párrafo. Está formándose una categoría en torno a esa idea.