
A Physicl vende 10,000 salas. Os robôs precisam dos cantos.
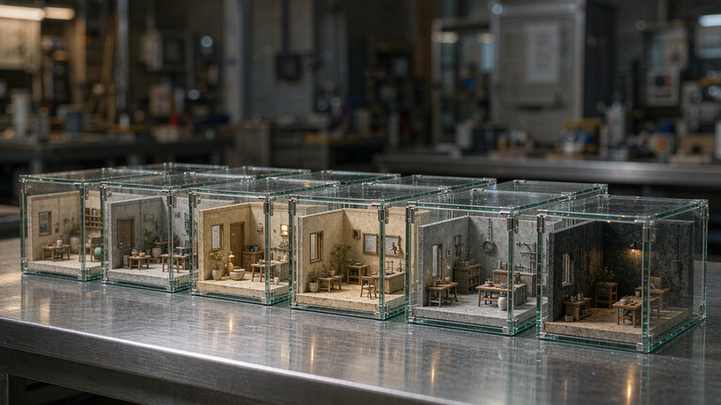
A Physicl levantou $10 million em rodada seed no dia 6 de novembro, liderada pela Inovia Capital com participação da US Venture Partners. No mesmo dia abriu o beta do Studio, um aplicativo que gera cenas 3D e as exporta como dados de treinamento.
Soa como uma dúzia de outras empresas até você ler o que o Studio entrega de fato. Dez mil ambientes 3D prontos. Cem mil assets de objetos que podem ser posicionados, trocados e reorganizados. Iluminação, materiais e trajetos de câmera ajustáveis. E junto com cada cena vêm os rótulos: mapas de profundidade, segmentação de objetos, posições de câmera.
Os rótulos são o produto. As imagens são a embalagem.
A xícara na bancada
Alex de Vigan, fundador e CEO da Physicl, explica o cliente-alvo com uma cozinha. Um robô doméstico reconhece uma xícara numa bancada limpa. Coloque tralha na frente dela, cobrindo metade, ou deixe o sol cair e as sombras da sala mudarem, e o mesmo robô erra.
Essa falha é o motivo de a empresa existir, e é fácil entender por que ninguém resolveu isso. Um dataset de uma xícara numa bancada limpa é barato de coletar. Um dataset da mesma xícara atrás de uma caixa de cereal às 16h40 de novembro, numa cozinha com janela a oeste, é caro de montar e quase impossível de achar no mundo real.
O que a Physicl afirma é que dá para descrever essa cozinha em linguagem comum, ajustar as variáveis até bater com a falha que você viu, e exportar alguns milhares de variações com ground truth anexado. Ground truth aqui significa algo específico: o sistema construiu a cena, então sabe exatamente onde está cada superfície e cada objeto. Nenhum humano desenhou uma máscara em volta da xícara. Nenhum anotador chutou a profundidade.
Filmagem real anotada à mão é lenta, cara e erra de um jeito que se propaga. Uma cena sintética erra de um jeito que o sistema consegue declarar.
O que o Studio realmente tem
O beta vem com 10,000 ambientes cobrindo interiores e cenários reais, mais de 100,000 assets e o que a empresa descreve como bilhões de variações possíveis de cena. Você pode começar de um ambiente da biblioteca ou descrever a cena em que seu modelo falha.
O fluxo de trabalho é banal do jeito que ferramentas úteis costumam ser. Escolha ou descreva uma cena. Ajuste iluminação, ponto de vista da câmera, posição dos objetos. Exporte imagens ou vídeo sintéticos para treinar. Repita.
A lista de ajustes é onde mora a engenharia. Fotorrealismo não é mais a parte difícil; um modelo de difusão te dá uma cozinha linda. O difícil é que a cozinha linda não faz ideia de a que distância a bancada está da lente, e um modelo de estimativa de profundidade treinado nela não aprendeu nada.
Um número de cliente, e quem o produziu
O único cliente inicial citado por nome é a SpAItial, empresa de world models liderada por Matthias Niessner, professor da Universidade Técnica de Munique. Os modelos da SpAItial constroem espaços 3D exploráveis a partir de imagens 2D. Segundo a Physicl, somar os dados sintéticos dela ao mix de treinamento da SpAItial reduziu em mais da metade o erro de reconstrução em salas reais.
Duas coisas merecem ser separadas nessa frase. O resultado foi reportado pelo fornecedor. A avaliação foi feita pelo cliente, o que é melhor que um demo do fornecedor e ainda não é um benchmark independente. Um cliente, uma tarefa, uma métrica.
A descrição que o próprio Niessner faz do gargalo é mais útil que o número. A curadoria é manual, ele disse à TechCrunch, e o ciclo é longo. O que lhe interessa é gerar dados na hora, guiado pelo que o treinamento está errando naquele momento: o modelo avisa que precisa de mais exemplos de uma certa condição, e os dados aparecem.
Isso é um produto diferente de uma biblioteca estática de assets, e é para onde a Physicl diz que está construindo. De Vigan descreve clientes que injetam trilhões de imagens ou milhões de horas de LIDAR, convertem tudo em representações 3D e geram bilhões de permutações. A empresa também cita Meta, World Labs, Epic Games, AWS, NVIDIA e a TUM entre seus trabalhos.
Leia essa lista como pipeline, não como aval. Os nomes mostram que a Physicl vende para os prédios certos.
A parte que o release deixa de fora
A Physicl não divulgou valuation, preço nem receita. O Studio é gratuito no beta para desenvolvedores de robótica, universidades e laboratórios, que é o jeito padrão de comprar parceiros de design antes de existir um preço.
O campo está cheio e as fronteiras são borradas. Empresas coletam dados reais, rotulam dados reais, geram dados sintéticos, vendem motores de simulação, vendem modelos fundacionais de robô e, cada vez mais, fazem três dessas coisas ao mesmo tempo. De Vigan concede o ponto sem rodeios: o espaço é muito jovem e às vezes muito difuso.
Há também uma pergunta estrutural sobre o negócio. Se o valor está em dados de pós-treinamento mirando falhas específicas, o resultado ideal para o cliente é falhar menos, precisar de menos dados e, um dia, parar de comprar. Empresas de infraestrutura de dados convivem com essa tensão. Algumas resolvem virando ferramenta, que é o que a Physicl diz querer: o sistema que um time continua rodando enquanto os modelos mudam, e não um fornecedor que manda arquivos.
Se os clientes veem assim depende de como a exportação funciona. Um time que trata o Studio como compra única vai rodar uma vez, pegar os dados e ir embora. Um time que o liga a um loop de treinamento, onde cada rodada de avaliação acha uma fraqueza e o próximo lote de dados ataca justamente ela, comprou uma assinatura de um processo. O discurso da Physicl só funciona no segundo caso, e o produto precisa de uma automação que não existe em um beta para tornar o segundo caso real.
Por que isso é um problema de dados e não de computação
A indústria de robótica passou dois anos discutindo embodiment, arquitetura de modelo e representações de ação. O argumento da Physicl é mais direto. Modelos de linguagem tiveram a internet. Robôs não têm nada equivalente: nenhum arquivo de pegadas, navegações e recuperações por milhões de casas e galpões reais.
Há três formas de fechar essa lacuna, e cada uma tem sua estrutura de custo. Coletar no mundo real: preciso, lento e ruim em eventos raros, porque eventos raros são raros. Teleoperar: alta qualidade, e consome horas humanas em proporção direta ao volume de dados. Simular: barato e escalável, mas só serve se o mundo simulado se comportar como o real.
A lacuna sim-to-real é a aposta inteira. A Physicl argumenta que ela é mais estreita do que se pensa quando os assets carregam geometria, materiais e física corretos, e que a distância restante pode ser coberta gerando as condições específicas em que um modelo quebra.
Se isso se sustenta não é um lançamento que decide. Mais avaliações de clientes, em famílias de modelos e tarefas diferentes, decidiriam. Até lá, o resumo honesto é que $10 million de seed compraram uma resposta plausível para um gargalo real, mais um beta com 10,000 salas dentro.
Os robôs vão nos contar. Eles sempre contam, eventualmente, numa cozinha às 16h40.
Artigos relacionados
O laço de US$ 99 bilhões que a Nvidia armou em volta dos clientes
Você financia o comprador, o comprador compra seu produto, a receita composta. Em boom é volante. Em desaceleração, o nome é outro.
Os 74% de margem bruta têm prazo de validade
Memória mais cara, wafer mais caro e um mix que pende para racks: as três forças chegam nos mesmos quatro trimestres da troca de CEO.
175 mil assinaturas não trazem ele de volta. Isto traria.
A campanha enquadra tudo como lealdade contra governança. É, na verdade, um plebiscito sobre um modelo de gestão que nunca havia sido testado.
A regra de exportação mudou o alvo: do chip para o cliente
A regra não proíbe chip nenhum. Ela muda a unidade de controle do objeto para a relação: quem é o cliente, não onde está o servidor.