
Physicl は 10,000 室を売る。ロボットが欲しいのは隅のほうだ
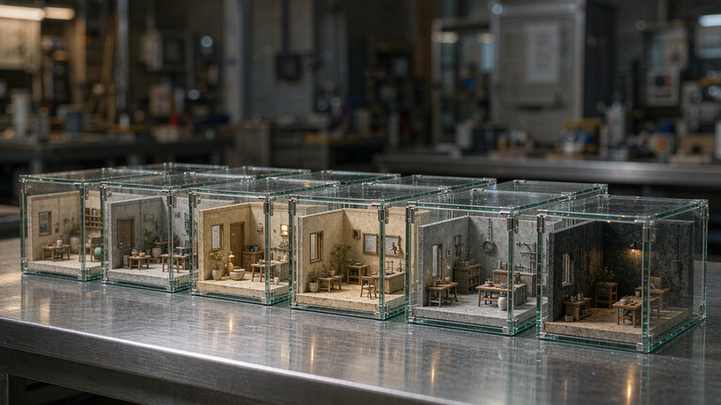
Physicl は 11 月 6 日、Inovia Capital がリードし US Venture Partners が参加する形で $10 million のシード資金を調達した。同じ日に、3D シーンを生成して学習データとして書き出すアプリ Studio のベータ版を公開している。
よくある話に聞こえる。だが Studio が実際に何を出すのかを見ると印象が変わる。あらかじめ用意された 10,000 の 3D 環境。配置も差し替えも並べ替えもできる 100,000 点のオブジェクトアセット。照明、マテリアル、カメラパスは調整できる。しかもどのシーンにもラベルが付いてくる。深度マップ、オブジェクトセグメンテーション、カメラ位置だ。
製品はラベルのほうで、画像はその包装にすぎない。
カウンターの上のカップ
創業者兼 CEO の Alex de Vigan は、顧客像を台所で説明する。家庭用ロボットは片付いたカウンターの上のカップなら認識できる。その手前に物を置く。あるいは日が落ちて部屋の影が変われば、同じロボットはそれを見失う。
この失敗こそが会社の存在理由であり、なぜ誰も直してこなかったのかも分かる。きれいなカウンターに置いたカップのデータセットは安く集まる。同じカップが 11 月の午後 4 時 40 分、シリアルの箱の陰にあり、西側に窓がある台所にある、というデータセットは、用意するのに金がかかり、実世界ではまず見つからない。
Physicl の主張はこうだ。その台所を普通の言葉で描写し、変数をいじって目撃した失敗に合わせ、正解ラベル付きのバリエーションを数千個書き出す。ここでいう正解は具体的な意味を持つ。シーンを組んだのはシステム自身なので、どの面や物体がどこにあるかを正確に把握している。人がカップの周りにマスクを描いたわけでも、アノテーターが深度を推測したわけでもない。
人手でラベルを付けた実写は遅く、高く、そして間違いが伝播する。合成シーンの間違いは、システムが言葉にできる種類の間違いだ。
Studio の中身
ベータ版には屋内と実世界の設定をカバーする 10,000 の環境、10 万点を超えるアセット、そして数十億通りのシーンのバリエーションが作れると会社は説明する。ライブラリの環境から始めてもいいし、モデルが失敗するシーンを自分で描写してもいい。
ワークフローは拍子抜けするほど普通だ。役に立つツールはたいていそうである。シーンを選ぶか描写する。照明、視点、物体の配置を調整する。学習用の合成画像や動画を書き出す。繰り返す。
工学が詰まっているのは調整項目のリストのほうだ。写実性はもう難所ではない。拡散モデルは美しい台所をいくらでも出してくる。難しいのは、その美しい台所がレンズからカウンターまで何メートルあるかを知らないということで、それで学習した深度推定モデルは何も学んでいない。
顧客の数字はひとつ、誰が出したか
Physicl が名前を挙げる初期顧客は SpAItial だ。ミュンヘン工科大学の教授 Matthias Niessner が率いるワールドモデルの会社で、2D 画像から探索できる 3D 空間を構築する。Physicl によれば、自社の合成データを SpAItial の学習ミックスに加えると、実在の部屋での再構成誤差が半分以下になったという。
この一文には分けて読むべき点が二つある。結果を報告したのは売り手だ。評価を回したのは顧客で、これは売り手によるデモよりましだが、独立したベンチマークではない。顧客ひとつ、タスクひとつ、指標ひとつ。
ボトルネックについての Niessner 自身の説明は、その数字より役に立つ。キュレーションは手作業で、サイクルが長い、と彼は TechCrunch に語っている。関心があるのは学習の進行に合わせたデータ生成だ。モデルが特定の条件の例をもっとくれと言い、データが出てくる。
それは静的アセットライブラリとは別の製品で、Physicl が向かっていると話すのもそちらだ。de Vigan は、顧客が数兆枚の画像や数百万時間の LIDAR を流し込み、3D 表現に変換し、数十億の順列を生成する姿を描く。会社は Meta、World Labs、Epic Games、AWS、NVIDIA、TUM も仕事の例として挙げている。
そのリストは推薦ではなくパイプラインとして読むべきだ。名前が示すのは、Physicl が正しい建物に売り込んでいるということだ。
プレスリリースが書かない部分
Physicl は企業価値も価格も売上も開示していない。Studio はベータ期間中、ロボティクス開発者、大学、研究機関に無料で、価格が存在しない段階で設計パートナーを買う標準的なやり方だ。
競争は激しく、境界はあいまいだ。実データを集める会社、実データにラベルを付ける会社、合成データを作る会社、シミュレーションエンジンを売る会社、ロボット基盤モデルを売る会社があり、そのうち三つを同時にやる会社が増えている。de Vigan も認めている。この領域はとても若く、ときに非常にとらえどころがない、と。
ビジネスの構造的な問題もある。価値が特定の失敗に向けた事後学習データにあるなら、顧客にとって理想の結末は失敗が減り、必要なデータが減り、やがて買わなくなることだ。データ基盤の会社はこの緊張と同居している。解決策のひとつはツールになることで、Physicl がやりたいと言っているのもそれだ。ファイルを納品する取引先ではなく、モデルが変わっても回り続けるシステム。
顧客がそう見るかは書き出しの設計次第だ。Studio を単発の買い物と捉えるチームは一度回してデータを持って去る。学習ループに組み込むチームは、評価のたびに弱点を見つけ、次のデータでそこを突く。買っているのはプロセスの購読だ。Physicl の説明が効くのは後者だけで、後者を現実にするにはベータにはない自動化が要る。
これが計算資源ではなくデータの問題である理由
ロボティクス業界は二年間、身体性、モデル構造、行動表現を議論してきた。Physicl の主張はもっとぶっきらぼうだ。言語モデルにはインターネットがあった。ロボットには相当するものがない。数百万の家庭と倉庫にわたる把持、移動、復帰の記録がない。
この差を埋める道は三つあり、それぞれコスト構造が違う。実世界で集める。正確だが遅く、まれな出来事に弱い。まれだからだ。遠隔操作。高品質だが、データ量に比例して人の時間を食う。シミュレーション。安く拡張できるが、仮想世界が実世界と同じように振る舞う場合にしか役に立たない。
sim-to-real の差がこの賭けのすべてだ。資産が正しい形状、マテリアル、物理を持てば、その差は思われているより小さい。残りはモデルが壊れる条件を狙って生成すれば埋まる。Physicl はそう主張する。
それが成り立つかはローンチでは決まらない。モデル系列もタスクも違う、より多くの顧客評価が要る。それまでは、$10 million のシードが現実のボトルネックへのもっともらしい答えと、10,000 室入りのベータを買った、というのが正直な要約だ。
ロボットが答を出してくれる。遅かれ早かれ、午後 4 時 40 分の台所で。
関連記事
中国製 Android のシステム UI に載った広告を切る、コミュニティ管理のタップ表
システムには触らず、アンロックも書き込みもしない。ベンダーがもともと用意したスイッチを一つずつ倒すだけだ。代償は、この一覧を書き続ける人が要ることにある。
GPT Image 2.6 はトークン単価を据え置き、請求額を上げた
GPT Image 2.6 は 2.5 のトークン単価をすべて引き継ぎながら、1 枚あたりの費用は上がった。仕事の多くが出力トークン側に移ったからだ。11 日目の価格構造は、ランキングより多くを語る。
外から IDM を作り直した人が、触れなかった部分を書き残した
Mister Download Manager は Internet Download Manager の流れを Rust で作り直し、5 倍の速度と 86 言語を掲げる。より興味深いのは、何もコピーせずにどう作ったのかを説明した段落のほうだ。
Rune はエージェントが自分の仕事を検証できるように作られた Rust UI フレームワーク
Rune はヘッドレスで描画し、要素ツリーを出力し、スクリプト化された入力を受け付ける。スクリーンショットでは決して得られない、diff できる信号をコーディングエージェントに渡せる。フレームワークはプレリリースで、プルリクエストは受け付けない。