
10.2 万星标:一款号称能穿墙的 WiFi 雷达
RuView 在 GitHub 上拥有 10.2 万颗星标,项目描述读起来像一份硬件宣传稿,而 README 对自身局限的坦诚程度则少见。两者都值得读,因为这个项目教给你的东西比星标数暗示的更多。
它的核心主张是:你的 WiFi 信号本身就是雷达。当有人走动、呼吸或脉搏跳动时,身体会散射无线电波,由此产生的相位和幅度变化会体现在 WiFi 芯片本就会收集的信道状态信息中。RuView 读取这些 CSI 数据,并将其转化为存在检测、人数统计、呼吸率、心率、跌倒检测以及 17 个关键点的人体姿态估计,全程无需摄像头,也无需可穿戴设备。
技术栈是真实的。它用 Rust 编写,端到端流水线每帧运行约 18.47 微秒,比它所替代的 Python 版本快约 810 倍。预训练编码器在 4 位量化下仅占 8 KB。预训练权重发布在 Hugging Face 上。每个节点会发布 21 个 Home Assistant MQTT 实体,并桥接到 Matter 和 Apple Home。还有一个完全不需要模型的相位方差回退方案,用于检测存在。
还有一个不需要模型的相位方差回退方案,这种细节只有在作者真心希望人们实际运行的项目里才会出现。
让硬件真正可行的部分
两块廉价开发板之所以能感知任何东西,原因在于一个归一化层。消费级 WiFi 芯片会在不同子载波、以不同顺序、按不同缩放比例报告信道状态信息,因此来自 ESP32 的原始 CSI 和来自 Intel 5300 的原始 CSI 并不是同一种测量。RuView 的 HardwareNormalizer 使用傅里叶域编码和动态重采样,将它们全部映射到统一的 56 子载波格式,这意味着在一个芯片组上训练的模型可以部署到另一个芯片组上,而无需重新训练。
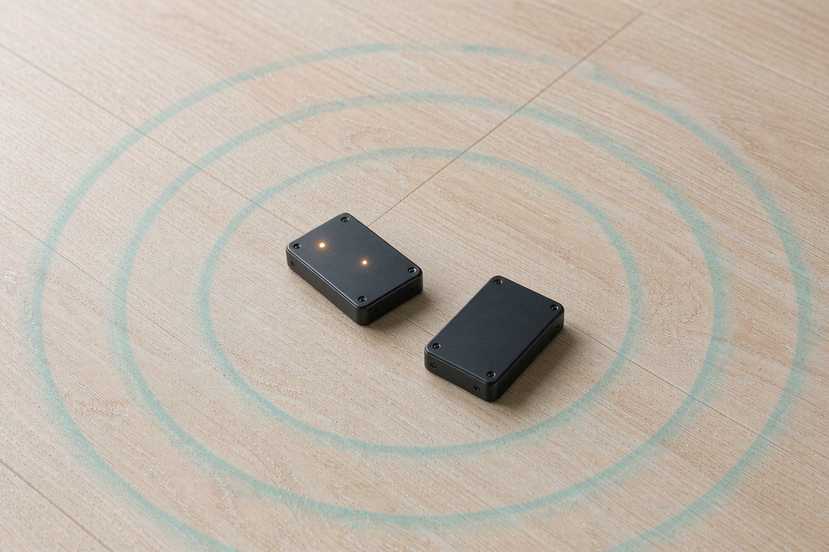
在此之上,是基于菲涅尔区几何和 CSI 相位动态构建的信号处理,并用 Rust 重写。这些模块会编译为 WebAssembly,并在 ESP32-S3 上原生运行,因此部分流水线在节点上执行,而不是在服务器上执行。
传感器是通用商品,归一化才是可复用的部分。让其余部分值得信任的是,作者记录了每个阶段的精度限制,而不是抛出一个头条数字。
硬件现实
实时感知需要刷入 CSI 固件的 ESP32-S3 或 ESP32-C6 开发板。每个节点成本约 9 美元。该项目也可用于 Intel 5300 网卡,以实现研究级 MIMO;而笔记本电脑的普通 RSSI 信号可以检测粗略的存在,但仅此而已。
安装方式是 Docker 加 Compose。GPU 可选。Docker 镜像运行的是模拟数据,在花一下午纳闷读数为什么如此干净之前,这一点值得知道。
README 承认了什么
README 撤回早先的一项精度声明,这正是这个项目值得你花一小时的原因。它指出生命体征数据和合成射频精度未经过外部第三方验证。它说明,仓库中提交的设备端姿态模型 PCK@20 为 3.0%,且其运行时路径只是一个占位实现。
3% 的 PCK@20 意味着,按发布状态,设备端姿态模型根本不能用。不是“效果不完美”,而是不能用。服务器级硬件上的完整流水线,与节点上可运行的模型是两回事,而 README 明确区分了二者。
项目还说明,穿墙距离约为五米,且取决于信号条件;功能面足够大,很难判断哪些部分已可用于生产;README 本身也非常长。这个领域的精度声明一向记录不佳,因此一个公布自身失败模式的项目,在做一件罕见的事。
为什么一个 10.2 万星标的项目仍值得细读
这个仓库的星标数增长很快。项目在 2026 年 2 月突破 1 万颗星标,5 月突破 5 万,10 月 27 日突破 10 万。仓库追踪器显示,过去一个月每周新增约 1,300 至 1,400 颗星标,10 月 29 日单日最高 710 颗。已有 50 位贡献者参与过。
这样的增长通常意味着真实采用和别的东西的混合。这里的“别的东西”是一个有吸引力且容易传播的前提:摄像头具有侵入性,那就用无线电取代它。这个前提值得大量关注,也掩盖了困难的部分。
如果仔细看,困难部分显而易见。消费级 WiFi 芯片对 CSI 的支持参差不齐,整个方法依赖少数路由器才会暴露的固件。多人跟踪、遮挡和房间几何结构都会以模型必须重新训练的方式改变信号。在有运行风扇的房间里穿墙检测心率,首先是一个物理问题,然后才是机器学习问题。
该怎么用它
首先,读精度表,而不是功能列表。这类项目积累能力的速度快于积累证据的速度,而两份清单在 README 中放在不同位置。功能列表很长,读起来像路线图;精度部分很短,读起来像忏悔。两者都是真的,而后者才是有用的。
如果你在构建智能家居或安防工具,RuView 是一个严肃的参考实现,也是在实验台上跑一跑的合理选择。买两块 ESP32 开发板,刷入固件,观察呼吸曲线。成本微不足道,而你获得的理解并非如此。
如果你在评估它用于医疗或跌倒检测,请把 README 自己的注意事项当作规格说明。生命体征精度未经验证,设备端姿态模型只是占位实现,穿墙限制真实存在。目前还谈不上采购决策。
如果你在寻找替代摄像头的隐私保护感知方案,诚实的总结是:RuView 只是转移了问题,而不是解决了问题。它去掉的是图像,不是数据。你得到的不是某人卧室的画面,而是呼吸率和房间中的位置——这是一种不同形式的记录,在许多场景下还更敏感。无摄像头感知伴随的法律和伦理问题在任何地方都尚未解决,而一个 10 万星标的仓库也不是解决它们的地方。
这个项目最好的地方是它的 README。有人构建了一个雄心勃勃的东西,然后准确写下了它究竟能做到什么程度。更多硬件和 AI 项目都应该这样做。
相关文章
一份社区维护的点击表,关掉了国产 Android 系统里的广告
它不动系统,不解锁,不刷机,只把厂商本来就留出来的开关一个个拨过去。代价是这份名单得一直有人续写。
GPT Image 2.6 守住 token 价格,账单却涨了
GPT Image 2.6 沿用了 2.5 的全部 token 费率,单张图却更贵,因为更多的活现在花在输出 token 上。上线十一天,定价结构说的比排行榜更多。
有人从外部重建了 IDM,并写下了自己没有碰过的部分
Mister Download Manager 用 Rust 重写了 Internet Download Manager 的下载流程,声称速度快 5 倍、支持 86 种语言。更值得细读的,是它解释如何在不复制任何代码的前提下完成重写的那一段。
Rune 是一个 Rust UI 框架,设计初衷是让 agent 能检查自己的工作
Rune 能无头渲染、导出元素树并接受脚本化输入,这让编码 agent 拿到截图永远给不了的东西,一个可 diff 的信号。这个框架仍是预发布版本,不接受 pull request。