
102.000 estrelas para um radar de Wi-Fi que afirma ver através de paredes
RuView tem 102.000 estrelas no GitHub, uma descrição de projeto que parece um pitch de hardware e um README excepcionalmente franco sobre seus próprios limites. Leia os dois, porque o projeto ensina mais do que o número de estrelas sugere.
A proposta: seu sinal de Wi-Fi já é um radar. Quando alguém anda, respira ou tem pulso, seu corpo dispersa ondas de rádio, e as mudanças resultantes de fase e amplitude aparecem nas Informações de Estado do Canal (CSI) que os chips de Wi-Fi já coletam. O RuView lê esses dados de CSI e os transforma em detecção de presença, contagem de pessoas, frequência respiratória, frequência cardíaca, detecção de quedas e uma estimativa de pose humana com 17 pontos-chave, sem câmera e sem dispositivo vestível.
A stack é real. É escrita em Rust, com um pipeline ponta a ponta que roda em cerca de 18,47 microssegundos por frame, aproximadamente 810 vezes mais rápido que a versão em Python que substituiu. O encoder pré-treinado cabe em 8 KB com quantização de 4 bits. Os pesos pré-treinados são publicados no Hugging Face. Ele publica 21 entidades MQTT do Home Assistant por nó e faz ponte com Matter e Apple Home. Um fallback de variância de fase detecta presença sem modelo algum.
Há também um fallback de variância de fase que não precisa de modelo, o tipo de detalhe que só aparece em projetos nos quais o autor pretende que as pessoas realmente executem a coisa.
A parte que faz o hardware funcionar
O motivo pelo qual duas placas baratas conseguem detectar qualquer coisa é uma camada de normalização. Chips de Wi-Fi de consumo reportam Informações de Estado do Canal (CSI) em subportadoras diferentes, em ordens diferentes e com escalonamentos diferentes, então o CSI bruto de um ESP32 e o CSI bruto de um Intel 5300 não são a mesma medição. O HardwareNormalizer do RuView mapeia todos eles para um formato unificado de 56 subportadoras usando codificação no domínio de Fourier e reamostragem dinâmica, o que significa que um modelo treinado em um chipset pode ser implantado em outro sem novo treinamento.
Acima disso fica o processamento de sinais baseado na geometria de zonas de Fresnel e na dinâmica de fase do CSI, reescrito em Rust. Os módulos compilam para WebAssembly e rodam nativamente no ESP32-S3, então partes do pipeline são executadas no nó, e não em um servidor.
Os sensores são de prateleira e a normalização é a peça reutilizável. O que torna o restante confiável é que o autor documentou os limites de precisão de cada etapa em vez de citar um número de manchete.
A realidade do hardware
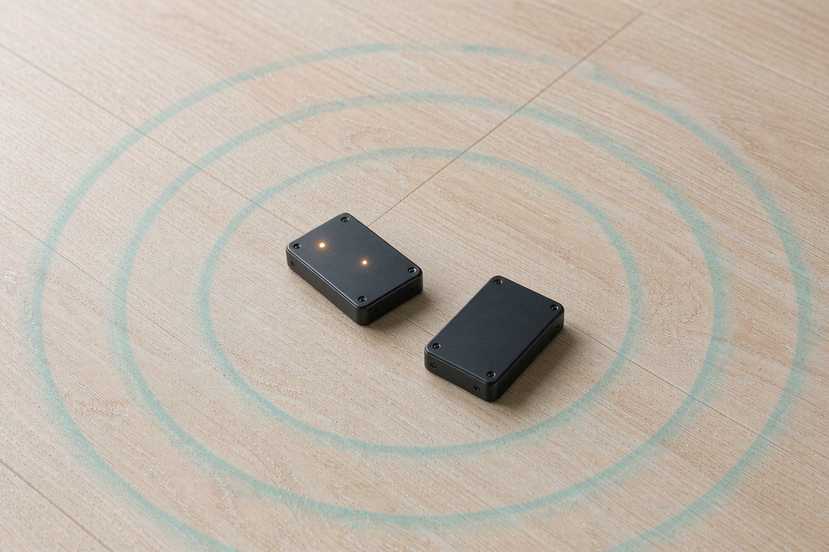
A detecção ao vivo exige placas ESP32-S3 ou ESP32-C6 com firmware CSI gravado. Os nós custam cerca de US$ 9 cada. O projeto também funciona com NICs Intel 5300 para MIMO de nível de pesquisa, e o sinal RSSI simples de um laptop detecta presença grosseira, mas nada além disso.
A instalação é Docker mais Compose. A GPU é opcional. A imagem Docker roda dados simulados, o que vale saber antes de passar uma tarde se perguntando por que suas leituras parecem limpas demais.
O que o README admite
O README retira uma alegação de precisão anterior, e é isso que faz o projeto valer uma hora do seu tempo. Ele sinaliza que os números de sinais vitais e a precisão sintética de radiofrequência não foram validados por terceiros. Ele observa que o modelo de pose no dispositivo incluído no repositório obtém PCK@20 de 3,0% e que seu caminho de execução é um stub.
Três por cento de PCK@20 significa que o modelo de pose no dispositivo, como entregue, não funciona. Não “funciona imperfeitamente”. Ele não funciona. O pipeline completo em hardware de nível de servidor é outra história em comparação com o modelo que você consegue rodar no próprio nó, e o README deixa claro qual é qual.
O projeto também afirma que a penetração em paredes chega a cerca de cinco metros e depende das condições do sinal, que a superfície de recursos é grande o suficiente para ser difícil dizer quais partes estão prontas para produção e que o próprio README é muito longo. Alegações de precisão nesse campo têm um histórico ruim, então um projeto que publica seus próprios modos de falha está fazendo algo raro.
Por que um projeto com 102.000 estrelas ainda precisa ser lido
As contagens de estrelas neste repositório avançaram rápido. O projeto passou de 10.000 estrelas em fevereiro de 2026, 50.000 em maio e 100.000 em 27 de outubro. O rastreador do repositório mostra cerca de 1.300 a 1.400 novas estrelas por semana no último mês, com um melhor dia de 710 em 29 de outubro. Cinquenta dos colaboradores já mexeram nele.
Um crescimento assim normalmente significa uma mistura de adoção genuína e outra coisa. A outra coisa aqui é uma premissa atraente e fácil de compartilhar: câmeras são invasivas, então substitua-as por rádio. Essa premissa merece muita atenção e também passa por cima das partes difíceis.
As partes difíceis são visíveis se você olhar. O suporte a CSI em chips de Wi-Fi de consumo é irregular, e toda a abordagem depende de firmware que poucos roteadores expõem. Rastreamento multipessoa, oclusão e geometria do ambiente mudam o sinal de formas para as quais os modelos precisam ser retreinados. A detecção de frequência cardíaca através de paredes em um quarto com um ventilador ligado é um problema de física antes de ser um problema de aprendizado de máquina.
O que fazer com isso
Antes de qualquer coisa, leia a tabela de precisão em vez da lista de recursos. Esse tipo de projeto acumula capacidade mais rápido do que acumula evidências, e as duas listas ficam em lugares diferentes no README. A lista de recursos é longa e parece um roteiro. A seção de precisão é curta e parece uma confissão. Ambas são verdadeiras, e a segunda é a útil.
Se você está criando ferramentas para casa inteligente ou segurança, o RuView é uma implementação de referência séria e uma coisa razoável para rodar em uma bancada. Compre duas placas ESP32, grave o firmware nelas e observe o traço de respiração. O custo é trivial e o entendimento que você obtém não é.
Se você está avaliando o projeto para saúde ou detecção de quedas, trate as ressalvas do próprio README como a especificação. A precisão dos sinais vitais não foi validada, o modelo de pose no dispositivo é um stub e o limite de penetração em paredes é real. Ainda não há decisão de compra a tomar aqui.
Se você procura uma alternativa de sensoriamento que preserve a privacidade em relação a uma câmera, o resumo honesto é que o RuView muda o problema de lugar em vez de resolvê-lo. Ele remove a imagem, não os dados. O que você obtém no lugar de uma foto do quarto de alguém é uma frequência respiratória e uma posição no ambiente, o que é um tipo diferente de registro e, em muitos contextos, mais sensível. As questões legais e éticas que acompanham o sensoriamento sem câmera não estão resolvidas em lugar nenhum, e um repositório com 100.000 estrelas não é onde elas serão resolvidas.
A melhor coisa deste projeto é o README. Alguém construiu uma coisa ambiciosa e depois escreveu exatamente até onde ela realmente chega. Mais projetos de hardware e IA deveriam fazer o mesmo.
Artigos relacionados
Uma planilha comunitária de toques que desliga os anúncios dos Android chineses
Não mexe no sistema, não desbloqueia nada, não faz flash de nada. Só vira os botões que os fabricantes já deixaram à mostra. O preço é uma lista que alguém precisa continuar escrevendo.
GPT Image 2.6 manteve o preço por token e elevou a fatura
O GPT Image 2.6 mantém cada tarifa por token do 2.5 e mesmo assim custa mais por imagem, porque boa parte do trabalho acontece agora nos tokens de saída. Onze dias após o lançamento, a estrutura de preços diz mais que o ranking.
Alguém reconstruiu o IDM por fora e anotou o que não tocou
Uma reimplementação em Rust do Internet Download Manager promete 5 vezes a velocidade e 86 idiomas. O documento mais interessante é o parágrafo que explica como ela foi feita sem copiar nada.
Rune é um framework de UI em Rust feito para que um agente possa verificar o próprio trabalho
Rune renderiza sem interface, despeja sua árvore de elementos e aceita entrada roteirizada, o que dá a um agente de código um sinal diffável que um screenshot nunca oferece. O framework está em pré-lançamento e não aceita pull requests.