
102,000 顆星,獻給一款號稱能透視牆壁的 WiFi 雷達
RuView 在 GitHub 上有 102,000 顆星,專案說明讀起來像硬體募資文案,而 README 對自身限制卻異常坦白。兩者都該讀,因為這個專案能教你的,比星數所暗示的更多。
賣點是:你的 WiFi 訊號本身就是一座雷達。當有人走動、呼吸或脈動,身體會散射無線電波,隨之產生的相位與振幅變化,會出現在 WiFi 晶片本來就會蒐集的通道狀態資訊(CSI)中。RuView 讀取這些 CSI 資料,將其轉化為在場偵測、人數統計、呼吸速率、心率、跌倒偵測,以及 17 個關鍵點的人體姿態估計,全程不用攝影機、不用穿戴裝置。
這套技術堆疊是真的。它以 Rust 撰寫,端到端管線每幀約 18.47 微秒,比它所取代的 Python 版本快約 810 倍。預訓練編碼器在 4 位元量化下只有 8 KB。預訓練權重已發布於 Hugging Face。每個節點會發布 21 個 Home Assistant MQTT 實體,並橋接到 Matter 與 Apple Home。還有一個相位變異的備援機制,完全不需要模型就能偵測在場。
此外還有一個不需要模型的相位變異備援方案,這種細節只會出現在作者真心希望別人真的把東西跑起來的專案裡。
讓硬體得以運作的那一塊
兩塊便宜板子之所以能感測到任何東西,關鍵在於一層正規化處理。消費級 WiFi 晶片回報 CSI 時,子載波不同、順序不同、縮放也不同,因此 ESP32 的原始 CSI 與 Intel 5300 的原始 CSI 並不是同一種測量。RuView 的 HardwareNormalizer 透過傅立葉域編碼與動態重取樣,把它們全部映射到統一的 56 子載波格式,這意味著在某一晶片組上訓練的模型,可以部署到另一款晶片上而不必重新訓練。
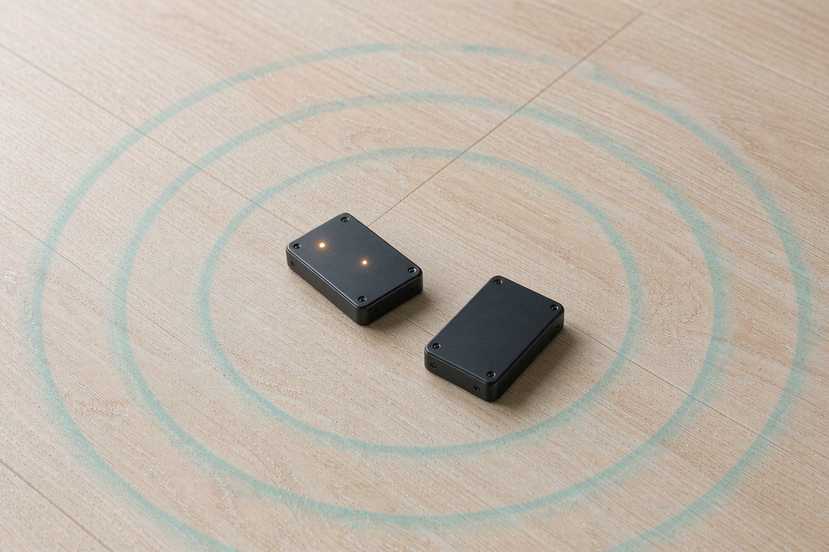
在此之上,是以菲涅耳區幾何與 CSI 相位動態為基礎的訊號處理,並改以 Rust 重寫。這些模組會編譯成 WebAssembly,也能在 ESP32-S3 上原生執行,因此管線有一部分是在節點上執行,而不是在伺服器上。
感測器是現成商品,正規化才是可重複使用的核心。其餘部分之所以可信,是因為作者記錄了每一個階段的準確度限制,而不是只引用一個響亮的總體數字。
硬體的現實
要進行即時感測,需要刷上 CSI 韌體的 ESP32-S3 或 ESP32-C6 板子。每個節點約 9 美元。專案也支援 Intel 5300 網路卡,可進行研究級 MIMO;而筆電的一般 RSSI 訊號只能偵測粗略的在場狀態,再多的就沒有了。
安裝方式是 Docker 加 Compose。GPU 為選配。Docker 映像檔執行的是模擬資料,這一點值得先知道,免得你花一個下午納悶為什麼讀數看起來太乾淨。
README 承認了什麼
README 撤回了先前的某項準確度宣稱,而這正是這個專案值得你花一小時的原因。它指出,生命徵象數據與合成無線電頻率的準確度,均未經外部第三方驗證。它也註明,已提交的裝置端姿態模型 PCK@20 僅 3.0%,且其執行路徑只是個佔位實作。
PCK@20 只有 3%,意味著裝置端姿態模型照目前發布的狀態,根本不能用。不是「用起來不完美」,是不能用。伺服器級硬體上的完整管線,和你在節點上能跑的模型,是兩回事,而 README 說得很清楚哪個是哪個。
專案也說明,穿牆能力約五公尺,且取決於訊號條件;功能面太大,難以分辨哪些部分已達生產可用;README 本身也非常長。這個領域的準確度宣稱向來紀錄不佳,因此一個會公布自身失效模式的專案,實屬罕見。
為什麼一個 102,000 顆星的專案仍值得細讀
這個 repo 的星數成長很快。專案在 2026 年 2 月突破 10,000 顆星,5 月達到 50,000 顆,10 月 27 日達到 100,000 顆。儲存庫追蹤資料顯示,過去一個月每週約新增 1,300 到 1,400 顆星,單日最高是 10 月 29 日的 710 顆。有 50 位貢獻者參與過。
這樣的成長通常意味著真實採用與其他因素混合在一起。這裡的「其他因素」,是一個容易傳播的動人前提:攝影機侵犯隱私,那就用無線電取代。這個前提值得大量關注,但它也掩蓋了困難的部分。
困難的部分其實看得見。消費級 WiFi 晶片對 CSI 的支援參差不齊,而整個方法都依賴少數路由器才會開放的韌體。多人追蹤、遮蔽與房間幾何都會改變訊號,模型必須為此重新訓練。在開著電風扇的房間裡穿牆偵測心率,首先是一個物理問題,然後才是機器學習問題。
該怎麼用它
在任何事情之前,先讀準確度表,而不是功能清單。這類專案累積能力的速度,快於累積證據的速度,而這兩份清單在 README 裡放在不同地方。功能清單很長,讀起來像路線圖。準確度章節很短,讀起來像自白。兩者都是真的,而後者才是有用的。
如果你正在打造智慧家庭或安全工具,RuView 是一份認真的參考實作,也是放在工作桌上跑跑的合理選擇。買兩塊 ESP32 板子,刷好韌體,看著呼吸波形。成本微不足道,但你得到的理解不是。
如果你是要評估它能否用於醫療照護或跌倒偵測,請把 README 自己的警告當成規格書。生命徵象準確度未經驗證,裝置端姿態模型只是佔位實作,穿牆限制也確實存在。目前還不到能做採購決定的階段。
如果你在尋找取代攝影機、又能保護隱私的感測方案,誠實的總結是:RuView 只是把問題搬走,並沒有解決問題。它移除的是影像,不是資料。你換得的不是某人臥室的照片,而是呼吸速率與房間裡的位置,這是另一種紀錄,而且在許多情境下更為敏感。無攝影機感測所伴隨的法律與倫理問題,目前在任何地方都還沒有定論,而一個 10 萬顆星的儲存庫,也不是這些問題會被解決的地方。
這個專案最棒的地方是它的 README。有人打造了一件很有野心的東西,然後把它實際能做到哪裡,一五一十寫了下來。更多硬體與 AI 專案都該這麼做。
相關文章
一份社群維護的點擊表,關掉了中國品牌 Android 系統裡的廣告
它不動系統,不解鎖,不刷機,只把廠商本來就留出來的開關一個個撥過去。代價是這份名單得一直有人續寫。
GPT Image 2.6 守住 token 價格,帳單卻變貴了
GPT Image 2.6 沿用 2.5 的全部 token 費率,每張圖卻更貴,因為更多工作現在花在輸出 token 上。上線十一天,定價結構說得比排行榜更多。
有人從外部重寫了 IDM,並寫下自己沒碰過的部分
Mister Download Manager 用 Rust 重寫了 Internet Download Manager 的下載流程,聲稱速度快 5 倍、支援 86 種語言。更值得細讀的,是它解釋如何在不複製任何程式碼的前提下完成重寫的那一段。
Rune 是一個 Rust UI 框架,設計初衷是讓 agent 能檢查自己的工作
Rune 能無頭繪製、匯出元素樹並接受腳本化輸入,這讓編碼 agent 拿到截圖永遠給不了的東西,一個可 diff 的訊號。這個框架仍是預先發布版,不接受 pull request。