
壁越しに「見える」と主張するWiFiレーダーが10万2000スターを獲得
RuViewはGitHubで10万2000個のスターを集め、プロジェクト説明はハードウェアの売り込みのように読め、READMEは自らの限界について異例なほど率直だ。両方とも読むべきだ。このプロジェクトはスター数が示唆する以上に多くを教えてくれる。
売り込みはこうだ。あなたのWiFi信号はすでにレーダーである。人が歩いたり、呼吸したり、脈を打ったりすると、その体が電波を散乱させ、生じた位相と振幅の変化が、WiFiチップがすでに収集しているチャネル状態情報(CSI)に現れる。RuViewはそのCSIデータを読み取り、在室検出、人数カウント、呼吸数、心拍数、転倒検出、17キーポイントの人体姿勢推定に変換する。カメラもウェアラブルも不要だ。
スタックは本物だ。Rustで書かれ、エンドツーエンドのパイプラインは1フレームあたり約18.47マイクロ秒で動作し、置き換えたPython版より約810倍高速だ。事前学習済みエンコーダは4ビット量子化で8KBに収まる。事前学習済みの重みはHugging Faceで公開されている。ノードごとに21個のHome Assistant MQTTエンティティを公開し、MatterとApple Homeにブリッジする。位相分散のフォールバックはモデルを一切使わずに在室を検出する。
モデルを必要としない位相分散フォールバックもあり、これは作者が実際に人に動かしてもらうつもりでいるプロジェクトでしか見られない種類の細部だ。
ハードウェアを機能させる仕組み
安価な2枚のボードがそもそも何かを検知できるのは、正規化レイヤーのおかげだ。市販のWiFiチップは、異なるサブキャリア、異なる順序、異なるスケーリングでチャネル状態情報を報告するため、ESP32の生CSIとIntel 5300の生CSIは同じ測定値ではない。RuViewのHardwareNormalizerは、フーリエ領域エンコーディングと動的リサンプリングを用いてそれらすべてを統一された56サブキャリア形式にマッピングする。つまり、あるチップセットで学習したモデルを再学習なしで別のチップセットに展開できる。
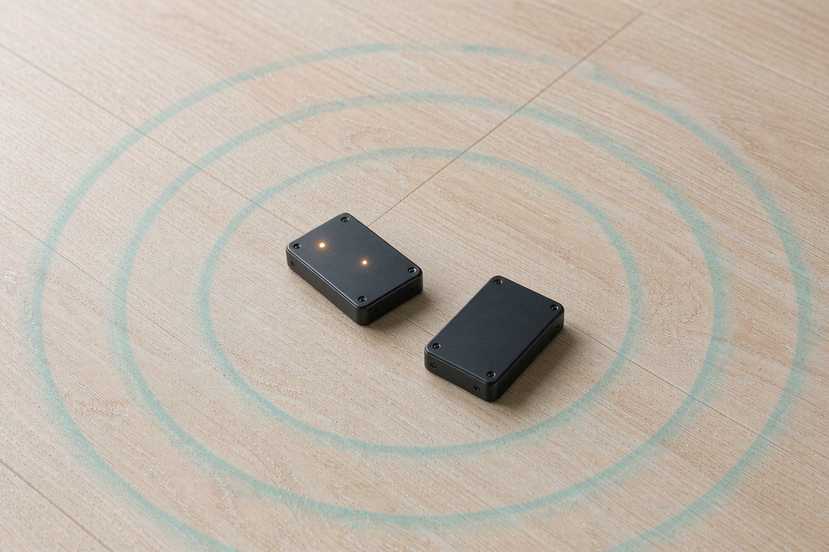
その上に、フレネルゾーンの幾何学とCSI位相ダイナミクスに基づく信号処理があり、Rustで書き直されている。モジュールはWebAssemblyにコンパイルされ、ESP32-S3上でネイティブに動作するため、パイプラインの一部はサーバーではなくノード上で実行される。
センサーは汎用品で、再利用できる部分は正規化だ。残りを信頼できるものにしているのは、作者が見出しになる数字を引用する代わりに、各段階の精度限界を文書化していることだ。
ハードウェアの現実
ライブセンシングには、CSIファームウェアを書き込んだESP32-S3またはESP32-C6ボードが必要だ。ノードの価格は1個約9ドル。研究グレードのMIMO向けにIntel 5300 NICでも動作し、ノートPCの通常のRSSI信号でも粗い在室検出はできるが、それ以上はできない。
インストールはDockerとComposeで行う。GPUは任意だ。Dockerイメージはシミュレーションデータで動作する。自分の測定値がきれいすぎる理由を午後いっぱい悩む前に、これを知っておく価値がある。
READMEが認めていること
READMEは以前の精度主張を撤回しており、それこそがこのプロジェクトに1時間を費やす価値がある理由だ。生体信号の数値と合成無線周波数の精度は外部関係者による検証を受けていないと明記している。コミットされているオンデバイス姿勢モデルはPCK@20が3.0%で、その実行時パスはスタブだと注記している。
PCK@20が3%ということは、出荷時点のオンデバイス姿勢モデルは機能しないということだ。「不完全に機能する」のではない。機能しないのだ。サーバーグレードのハードウェアで動くフルパイプラインと、ノード自体で実行できるモデルは別物であり、READMEはどちらがどちらかを明確にしている。
プロジェクトはまた、壁の貫通は約5メートルで信号条件に依存すること、機能面が広すぎてどの部分が本番利用可能か判別しにくいこと、README自体が非常に長いことも述べている。この分野の精度主張は実績が乏しい。だからこそ、自らの失敗モードを公開するプロジェクトは珍しいことをしている。
なぜ10万2000スターのプロジェクトをなお読むべきなのか
このリポジトリのスター数は急速に伸びた。プロジェクトは2026年2月に1万、5月に5万、10月27日に10万スターを突破した。リポジトリトラッカーによると、過去1か月の新規スターは週あたり約1,300〜1,400件で、10月29日には1日で710件という最高記録を記録した。50人のコントリビューターがこのリポジトリに関わっている。
このような成長は通常、本物の採用と何か別のものの混合を意味する。ここでの「何か別のもの」とは、共有しやすい説得力のある前提だ。カメラは侵襲的だから、電波に置き換えよう、というもの。その前提は大いに注目に値するが、難しい部分を覆い隠してもいる。
難しい部分は、見れば分かる。市販のWiFiチップにおけるCSIサポートは不均一で、このアプローチ全体が、ごく一部のルーターしか公開していないファームウェアに依存している。複数人の追跡、遮蔽、部屋の形状はすべて信号を変化させ、モデルを再学習する必要がある。扇風機が回っている部屋で壁越しに心拍数を検出するのは、機械学習の問題である前に物理学の問題だ。
これをどう扱うか
何よりもまず、機能一覧ではなく精度表を読むこと。この種のプロジェクトは証拠を積み上げるより速く機能を積み上げるもので、READMEではその2つのリストが別の場所に置かれている。機能一覧は長く、ロードマップのように読める。精度のセクションは短く、告白のように読める。どちらも本当で、役に立つのは後者だ。
スマートホームやセキュリティのツールを作っているなら、RuViewは真剣に参考にできる実装であり、ベンチで動かすのに妥当なものだ。ESP32ボードを2枚買って書き込み、呼吸の波形を見てみよう。コストはわずかだが、得られる理解はそうではない。
医療や転倒検出の用途で評価しているなら、README自身の注意書きを仕様として扱うこと。バイタルサインの精度は未検証で、オンデバイス姿勢モデルはスタブであり、壁の貫通限界は現実だ。ここでまだ調達判断を下せる段階ではない。
カメラに代わるプライバシー保護型のセンシングを探しているなら、正直に言えばRuViewは問題を解決するのではなく移し替える。画像をなくすのであって、データをなくすのではない。誰かの寝室の写真の代わりに得られるのは、呼吸数と部屋の中の位置であり、それは別種の記録で、多くの場面ではより機微なものだ。カメラなしのセンシングに伴う法的・倫理的な問いはどこでも決着していないし、10万スターのリポジトリはそれらを決着させる場所ではない。
このプロジェクトの最良の点はREADMEだ。誰かが野心的なものを作り、そして実際にどこまで到達するのかを正確に書き記した。より多くのハードウェアとAIのプロジェクトが同じことをすべきだ。
関連記事
中国製 Android のシステム UI に載った広告を切る、コミュニティ管理のタップ表
システムには触らず、アンロックも書き込みもしない。ベンダーがもともと用意したスイッチを一つずつ倒すだけだ。代償は、この一覧を書き続ける人が要ることにある。
GPT Image 2.6 はトークン単価を据え置き、請求額を上げた
GPT Image 2.6 は 2.5 のトークン単価をすべて引き継ぎながら、1 枚あたりの費用は上がった。仕事の多くが出力トークン側に移ったからだ。11 日目の価格構造は、ランキングより多くを語る。
外から IDM を作り直した人が、触れなかった部分を書き残した
Mister Download Manager は Internet Download Manager の流れを Rust で作り直し、5 倍の速度と 86 言語を掲げる。より興味深いのは、何もコピーせずにどう作ったのかを説明した段落のほうだ。
Rune はエージェントが自分の仕事を検証できるように作られた Rust UI フレームワーク
Rune はヘッドレスで描画し、要素ツリーを出力し、スクリプト化された入力を受け付ける。スクリーンショットでは決して得られない、diff できる信号をコーディングエージェントに渡せる。フレームワークはプレリリースで、プルリクエストは受け付けない。