
Unitree ouvre son socle humanoïde 6B : un seul modèle gère les mains et les jambes, l'IA incarnée se met à raisonner en postes de travail
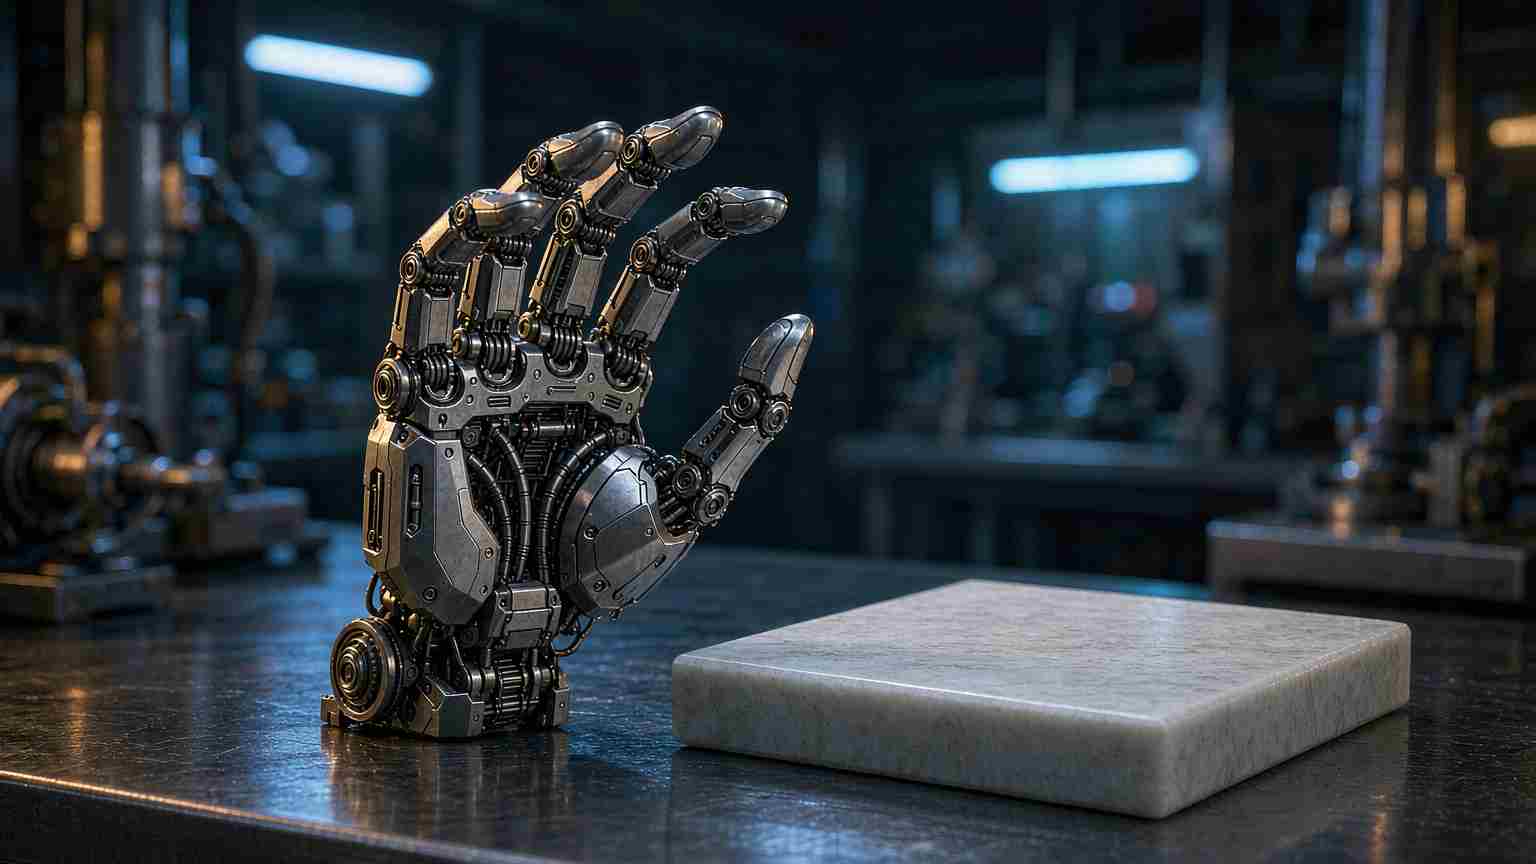
Le 3 octobre, Unitree Robotics a mis en ligne sur GitHub et Hugging Face UnifoLM-WLA-1.0, une nouvelle génération de modèle de base pour robots humanoïdes généralistes : 6 milliards de paramètres, affiné sur environ 2 500 heures de données issues de robots réels. L'information n'a pas mis longtemps à circuler dans le milieu de la robotique chinoise, mais le point le plus facile à manquer, c'est qu'elle range « manipuler » et « marcher » dans un seul et même modèle.
Au cours de l'année écoulée, les grands moments des robots humanoïdes sont pour la plupart restés confinés à des clips de démonstration : faire un salto, danser, apporter un verre d'eau. Mais pour entrer réellement dans les usines, les commerces ou les foyers, l'épreuve change. Qu'un geste isolé soit spectaculaire ou non est une chose ; qu'un modèle puisse à la fois gérer des manipulations fines sur table et des tâches de locomotion du corps entier en est une autre. Les chiffres avancés par Unitree sont cette fois de 64 tâches, dont 10 tâches corps entier et 54 tâches sur table, le tout compatible à la fois avec une pince parallèle et deux mains habiles de configurations différentes.
L'architecture technique mérite elle aussi un coup d'œil. Elle part d'un raisonneur incarné basé sur Qwen3-VL, y superpose une prédiction des zones dynamiques futures par flux optique et VQ-VAE, une discrétisation des actions par VQ résiduel, et se termine par un expert en actions MMDiT. En clair : on commence par faire comprendre au modèle ce qui va se produire dans l'image, puis on découpe « l'action à effectuer » en briques réutilisables, avant de confier l'assemblage au module chargé de l'exécution.
Pourquoi « un seul modèle pour les mains et les jambes » marque un tournant
Dans la pratique de l'ingénierie de l'IA incarnée, les mains et les jambes ont longtemps formé deux équipes distinctes. Saisir, insérer, visser relèvent de mouvements fréquents et de faible amplitude, exigeant précision et contrôle de la force ; marcher, tourner, monter ou descendre une pente relèvent de mouvements peu fréquents et de grande amplitude, où il faut gérer l'équilibre et le terrain. Confier les deux à des modèles séparés a l'avantage de permettre de pousser chaque voie à son optimum, mais coûte un transfert d'état à chaque bascule — et chaque transfert risque de perdre de l'information et d'ajouter de la latence.
En comprimant 64 tâches dans un modèle 6B, Unitree parie au fond que le gain d'une « représentation unifiée » dépasse celui d'optimisations séparées. Ce pari n'est pas bon marché sur un GPU classique, mais il prend tout son sens sur un robot : lors d'un déploiement réel, mémoire vidéo, puissance de calcul et consommation ont des contraintes strictes, et un modèle en moins, c'est un surcoût en moins.
Unitree n'est pas le seul à pousser dans cette direction
Si l'on relie entre eux plusieurs événements autour d'octobre, on constate qu'il ne s'agit pas d'une publication isolée.
Le 29 septembre, l'institut BAAI (Beijing Academy of Artificial Intelligence) a ouvert RoboBrain-X0, étendant les capacités des grands modèles à la perception et au contrôle moteur des robots. Jusqu'ici, les projets open source d'IA incarnée s'arrêtaient le plus souvent au niveau des environnements de simulation et des jeux de données ; l'apparition d'un modèle directement orienté vers les politiques d'action montre que cette voie passe du stade de l'article de recherche à celui d'actif d'ingénierie reproductible.
Le 4 octobre, plusieurs robots humanoïdes de l'entreprise DEEP Robotics, à Hangzhou dans le Zhejiang, sont descendus dans la rue pour tester la régulation du trafic à un carrefour, le maintien de l'ordre et l'information des passants. Le terrain d'essai a été choisi à un vrai carrefour plutôt que sur un stand, et les tests se sont poursuivis sous la pluie. La valeur de ce type d'essai ne réside pas dans la fluidité des mouvements, mais dans le fait de placer un robot humanoïde dans un environnement réel qui ne s'écartera pas sur son passage.
Plus tôt encore, sept universités — dont l'Université nationale de Singapour, l'Université Tsinghua et l'Université de Pékin — ont ouvert conjointement OpenWAM, un socle de modèle monde-action. Il s'attaque à la vieille faille entre simulation et robot réel : dans les simulateurs classiques, la physique et la vision sont souvent calculées séparément, tandis qu'OpenWAM permet au modèle d'apprendre directement dans les données « comment une action modifie le monde », puis de prédire sur cette base la position des objets, la sémantique de la scène et l'état de la tâche. Le README officiel recommande environ 640 Go de données d'entraînement ; la vocation est celle d'une infrastructure de recherche, pas d'un produit prêt à l'emploi.
De « peut-il bouger ? » à « peut-il prendre son poste ? »
Le récit de l'IA incarnée est en train de changer de voie. Il y a deux ans, on comparait la capacité du corps à marcher ou le caractère spectaculaire des mouvements ; aujourd'hui, on compare la capacité d'un robot à travailler plusieurs heures d'affilée sans dérailler.
Ce basculement a un indicateur très concret : le temps moyen entre deux interventions humaines. Un fabricant a rendu publique une « arithmétique de la fiabilité » : un cycle de lavage enchaîne environ 79 sous-tâches, et avec un taux de réussite de 95 % par étape, la probabilité de boucler tout le cycle sans intervention humaine n'est que d'environ 1,7 %. Pris isolément, ces 95 % par sous-tâche sont déjà élevés ; multipliés, ils s'effondrent. C'est pourquoi le secteur commence à remplacer l'objectif d'optimisation — le taux de réussite par tâche — par la durée pendant laquelle un flux de travail complet tient bon.
C'est là aussi que réside la valeur du socle 6B ouvert par Unitree : offrir un point de départ commun et reproductible. Les développeurs peuvent ensuite l'affiner, changer de matériel, ajouter des tâches, sans repartir de zéro pour accumuler des données. La concurrence en IA incarnée passe de « construire un corps capable de bouger » à « un cerveau peut-il être réutilisé d'un matériel et d'une tâche à l'autre ? ».
En guise de conclusion
Ouvrir un socle humanoïde de 6 milliards de paramètres n'offre pas de retour commercial à court terme, et le coût des données reste bien présent. Mais cela répond à quelque chose de plus fondamental : donner aux chercheurs et aux développeurs un point de référence commun pour se synchroniser.
Pour la robotique, l'épreuve décisive se joue dans les milliers d'heures passées en usine et en magasin ; la conférence de lancement n'est qu'un prologue. Seul celui qui rend réellement concret le « disponible en continu » entre vraiment dans la partie.
Les points d'observation laissés au secteur sont très concrets : quel sera le taux de reproduction de cette publication, à quelle vitesse les projets réels itéreront, et combien de personnes continueront d'y proposer des améliorations six mois plus tard. L'effervescence du jour de la sortie retombera ; il ne restera que le code encore utilisé.
Articles associés
Le Huitième Circuit suspend l'interdiction de nudification par IA du Minnesota. Le véritable enjeu est de savoir qui est responsable.
La décision ne conclut pas que la loi est inconstitutionnelle. Elle suspend son application dans l'attente de l'appel.
La Californie a signé 13 lois sur l'IA en une journée. Le SB 1000 a supprimé le seuil du million d'utilisateurs.
Pour une catégorie de startups qui estimaient être trop petites pour être réglementées, cette hypothèse vient d'expirer.
Trois entreprises ont construit des produits vidéo sur MiniMax H3 en une journée. La licence exclut les États-Unis.
Un produit vendu à des entreprises américaines par une société américaine, construit sur des poids dont la licence exclut les États-Unis : une question qu'une déclaration de MiniMax suffirait à trancher.
Claude Sonnet 5.5 est 30 % moins cher. C'est une histoire d'achats, pas une histoire de modèle.
Les affirmations de remise des fournisseurs sont généralement mesurées sur une charge de travail représentative, et la vôtre ne l'est pas.